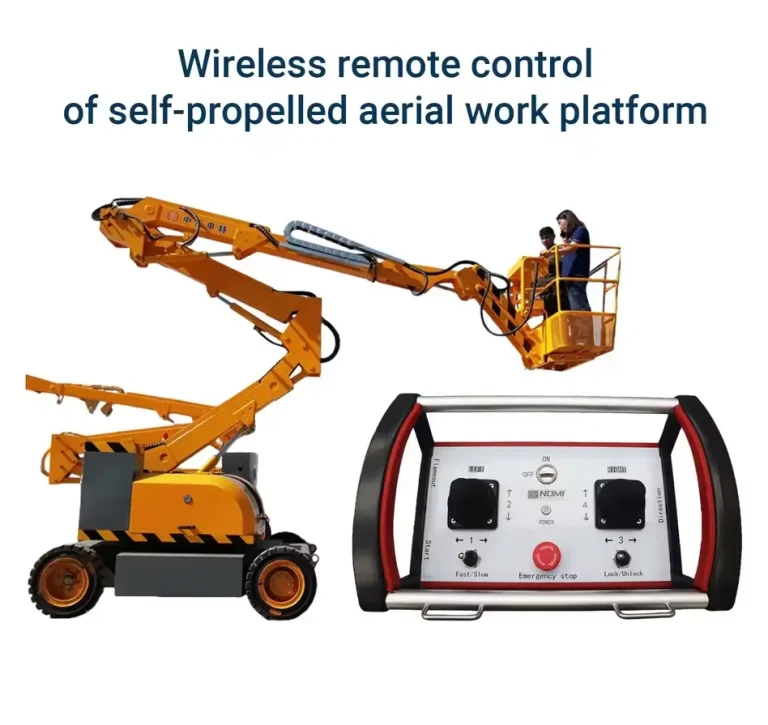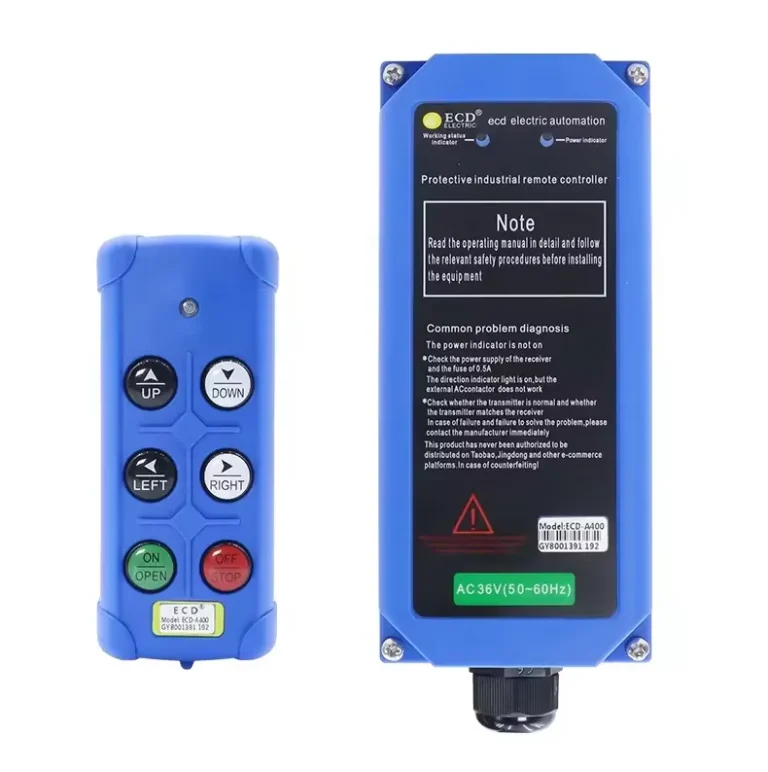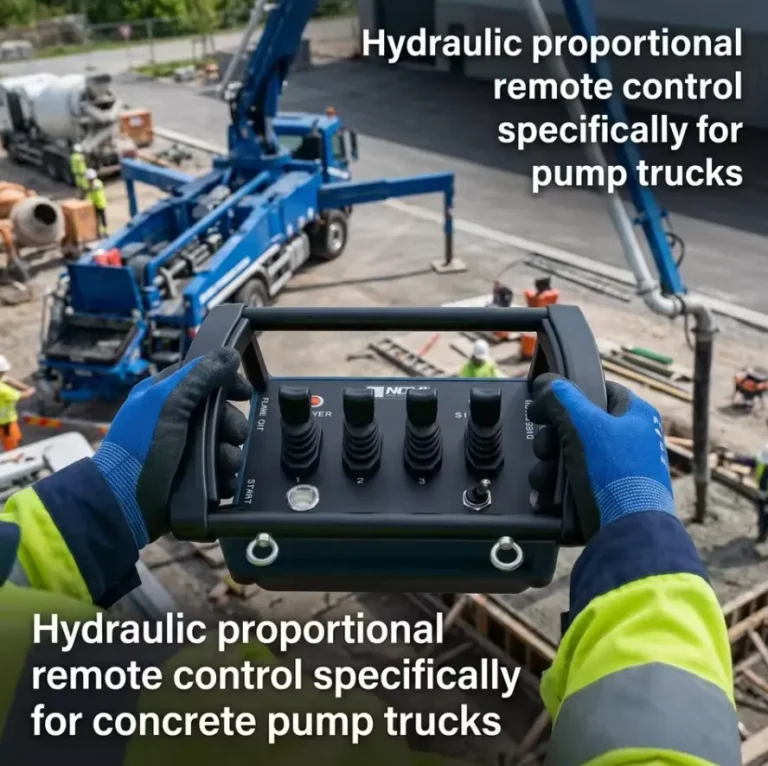


I telecomandi wireless per gru di sollevamento industriali, disponibili nelle configurazioni a velocità singola e doppia, rappresentano la soluzione definitiva per operazioni di sollevamento sicure, flessibili e produttive nei settori della produzione, dello stoccaggio, dell’edilizia e dell’industria pesante. Un telecomando wireless per gru di sollevamento a velocità singola o doppia, correttamente specificato, elimina i rischi legati ai cavi di collegamento, posiziona gli operatori in un punto di osservazione ottimale e garantisce una risposta ai comandi inferiore a 100 millisecondi con arresto automatico di sicurezza. Questo documento di riferimento copre ogni aspetto tecnico, di sicurezza, applicativo e di approvvigionamento necessario per prendere la decisione giusta nel 2026.
| Utilizzo | Gru, paranco: telecomando wireless per gru |
| codice | Codice corretto, copia del codice facoltativa |
| Distanza di controllo | Fino a 1000 m (personalizzabile) |
| funzione | Impermeabile, Protezione della privacy, Resistente agli urti, Monouso, A |
| batteria | Ricaricabile |
| materiale | PA66 + metallo con rivestimento in gomma |
| stampo privato | Sì |
| pulsante | 4 joystick |
| luogo di origine | Henan, Cina |
| numero di modello | NM-045 |
| Apparecchiature compatibili | Escavatori, gru, autobetoniere, autobetoniere con miscelatore, gru a torre ecc. |
| Quantità di joystick | Personalizzabile |
| Canali di controllo | 4/6/8 canali (personalizzabili) |
| Grado di protezione | IP65/66/67/68 |
| Durata della batteria | 36 ore di autonomia / 2 ore di ricarica rapida |
| Tensione di funzionamento | Ampio intervallo di tensione: da 12 V a 24 V |
| Frequenza wireless | 433 MHz/868 MHz/915 MHz/2,4 GHz |
| Certificazione | FCC, CE, RoHS, ISO 9001 |
| Garanzia | Garanzia ufficiale di 1 anno |
| Funzionalità del segnale | Anti-interferenza, segnale crittografato, accoppiamento di più unità |
Che cos’è un telecomando wireless per gru industriali e in che modo la configurazione della velocità ne definisce il ruolo?
Un telecomando wireless per gru industriali è un trasmettitore portatile alimentato a batteria che invia comandi in codice tramite radiofrequenza a un’unità ricevente montata sul pannello di controllo della gru, consentendo all’operatore di sollevare, abbassare e spostare i carichi senza un collegamento fisico via cavo. La configurazione della velocità — a velocità singola o doppia — è la specifica più rilevante dal punto di vista operativo del prodotto, poiché determina la precisione con cui l’operatore può posizionare i carichi, la fluidità con cui il paranco accelera e decelera e l’idoneità del sistema sia per operazioni di sollevamento ripetitive ad alto ciclo che per lavori di posizionamento di precisione a bassa frequenza.
I telecomandi wireless per paranchi a velocità singola attivano il motore a una velocità fissa quando si preme un pulsante di direzione. Le configurazioni a doppia velocità consentono all’operatore di selezionare una velocità di avanzamento lento alla prima pressione del pulsante e la velocità operativa massima alla seconda pressione o tramite un pulsante dedicato alla velocità elevata. Questa funzionalità a due stadi migliora notevolmente la praticità d’uso del paranco in applicazioni in cui i carichi devono essere posizionati con precisione entro tolleranze ristrette.
Abbiamo valutato decine di sistemi di controllo dei paranchi in officine metallurgiche, impianti di prefabbricazione in calcestruzzo, linee di assemblaggio di componenti aerospaziali e impianti di trattamento dei rottami. In ogni caso, la scelta tra velocità singola e doppia è risultata la decisione più determinante, al di là della semplice capacità di sollevamento. Fare la scelta giusta fin dall’inizio evita costose sostituzioni del sistema, riduce gli incidenti con danni al carico e accorcia sensibilmente i tempi di formazione degli operatori.
Qual è la differenza funzionale tra i telecomandi per paranchi wireless a velocità singola e quelli a doppia velocità?
Funzionamento a velocità singola: come funziona nella pratica
In un sistema wireless per paranchi a velocità singola, premendo il pulsante “sollevamento” o “abbassamento” sul trasmettitore si attiva il contattore del motore alla massima velocità nominale del motore stesso. Il motore accelera fino alla velocità di funzionamento impostata entro i limiti delle caratteristiche di commutazione naturali del contattore, raggiungendo in genere la velocità massima in un intervallo compreso tra 0,5 e 1,5 secondi a seconda delle dimensioni del motore e del peso del carico.
I sistemi a velocità singola utilizzano un'uscita a relè semplice dal ricevitore: un relè controlla la direzione di avanzamento (sollevamento), un altro quella di retromarcia (abbassamento) e il motore passa direttamente da fermo alla velocità massima. Nel circuito elettrico non sono necessari né stadi di tensione intermedi né banchi di resistenze. Questa semplicità rende i sistemi a velocità singola l’opzione più economica e la più facile da installare, mettere in servizio e mantenere.
Il limite operativo è rappresentato dall’oscillazione del carico e dalla difficoltà di posizionamento. Quando una trave d’acciaio da 5 tonnellate parte e si ferma a piena velocità, il movimento pendolare del carico sospeso continua anche dopo l’arresto del paranco. Negli ambienti di assemblaggio di precisione, gli operatori devono tenere conto di questa oscillazione programmando le fermate in anticipo, in modo che lo slancio porti il carico nella posizione desiderata. Questa tecnica richiede una notevole abilità e allunga i tempi di ogni ciclo di sollevamento.
Funzionamento a doppia velocità: i meccanismi del controllo a due stadi
Un sistema di sollevamento wireless a doppia velocità prevede due livelli distinti di velocità del motore, che in genere si ottengono tramite uno dei tre metodi elettrici seguenti:
Metodo 1 – Motore a commutazione dei poli (collegamento Dahlander): Il motore del paranco è dotato di due serie di avvolgimenti. L'alimentazione dell'avvolgimento a basso numero di poli produce una velocità sincrona più elevata; l'alimentazione dell'avvolgimento ad alto numero di poli produce una velocità sincrona più bassa. Un motore a 4/16 poli, ad esempio, funziona a circa 1.450 giri/min con l’avvolgimento a 4 poli e a 360 giri/min con l’avvolgimento a 16 poli con una tensione di alimentazione di 50 Hz — un rapporto di velocità di 4:1. Non sono necessari resistori esterni né convertitori di frequenza.
Metodo 2 – Commutazione della resistenza in serie: Per il funzionamento a bassa velocità, viene inserito un banco di resistenze in serie con gli avvolgimenti del motore. Quando l'operatore seleziona l'alta velocità, i contattori bypassano il banco di resistenze. Questo metodo è più semplice e meno costoso rispetto al cambio di poli, ma genera calore nel banco di resistenze ed è meno efficiente dal punto di vista energetico.
Metodo 3 – Velocità preimpostate del convertitore di frequenza (VFD): Un convertitore di frequenza (VFD) controlla il motore ed è programmato con due o più valori di velocità preimpostati. Le uscite a relè del ricevitore wireless commutano tra i valori di velocità preimpostati sul VFD. Questo metodo garantisce i profili di accelerazione più fluidi e il controllo della velocità più preciso, ma richiede la presenza di un VFD nel circuito, aumentando il costo del sistema.
Rapporto di velocità e precisione: cosa significano i numeri
| Configurazione della velocità | Rapporto di velocità tipico | Esempio a bassa velocità | Esempio ad alta velocità | Migliore applicazione |
|---|---|---|---|---|
| A velocità singola | N/A (una sola velocità) | N/A | 8 m/min | A cicli ripetitivi elevati, non di precisione |
| Doppia velocità (2:1) | 2:1 | 4 m/min | 8 m/min | Per uso generico, precisione moderata |
| Doppia velocità (4:1) | 4:1 | 2 m/min | 8 m/min | Posizionamento di precisione, movimentazione degli stampi |
| Doppia velocità (8:1) | 8:1 | 1 m/min | 8 m/min | Pale di turbina in vetro ad alta precisione |
| VFD proporzionale | Continuo 0-100% | 0 m/min | 8 m/min | Ultraprecisione, nucleare, aerospaziale |
Il rapporto di velocità determina il grado di controllo di cui dispone l'operatore durante il posizionamento finale del carico. Un rapporto di 4:1 è quello più comunemente specificato per i lavori di precisione nell'industria in generale, poiché garantisce una velocità di avanzamento molto bassa, pur mantenendo efficienti i movimenti di traslazione a piena velocità.
Implicazioni relative al numero di chiavi nella configurazione della velocità
Il funzionamento a doppia velocità richiede la presenza di pulsanti aggiuntivi sul trasmettitore rispetto alla modalità a velocità singola. Un telecomando per paranco a velocità singola con traslazione del ponte e traslazione del carrello richiede un minimo di 6 tasti. Una versione a doppia velocità della stessa gru richiede da 8 a 10 tasti per ospitare i pulsanti di attivazione ad alta velocità per ciascun asse di movimento. Questa differenza nel numero di tasti influisce sulle dimensioni del trasmettitore, sull'ergonomia e sui requisiti di formazione dell'operatore.
| Assi di controllo | Servono chiavi per biciclette a velocità singola | Servono tasti a doppia velocità |
|---|---|---|
| Solo sollevamento (su/giù) | 2 + arresto di emergenza | 4 + Arresto di emergenza |
| Sollevamento + traslazione del ponte | 4 + Arresto di emergenza | 8 + arresto di emergenza |
| Paranco + ponte + carrello | 6 + Arresto di emergenza | 12 + arresto di emergenza |
| Sopra + tromba | 7 + Arresto di emergenza | 13 + Arresto di emergenza |
Quali sono i componenti hardware principali di un sistema di comando remoto wireless per paranchi?
Trasmettitore: Progettazione dell'interfaccia operatore
Il trasmettitore è il componente che subisce il maggior numero di sollecitazioni fisiche nell'uso industriale quotidiano. Viene sottoposto a cadute, esposto al calore, al grasso, alla polvere metallica e agli spruzzi d'acqua, e viene premuto centinaia o migliaia di volte per ogni turno. I trasmettitori industriali di alta qualità affrontano queste realtà attraverso specifiche scelte progettuali:
Materiale e struttura dell'involucro: Calotte in ABS ad alta resistenza agli urti o in policarbonato rinforzato con fibra di vetro, con rivestimenti in gomma termoplastica (TPR) co-stampati nelle zone di impatto. Il rivestimento in gomma assorbe gli urti causati dalle cadute e garantisce una superficie di presa antiscivolo anche con le mani guantate.
Tecnologia dei tastierini: Tastiere a membrana di livello industriale con feedback tattile in rilievo e una durata nominale di azionamento compresa tra 2 e 5 milioni di cicli per tasto. Alcuni produttori utilizzano tasti a cupola in gomma separati anziché la struttura a membrana, il che consente di sostituire i singoli tasti anziché l’intero gruppo tastiera: una differenza significativa in termini di costi di manutenzione nell’arco di una vita utile di 5 anni.
Microcontrollore: Un microcontrollore (MCU) di classe automobilistica o industriale, progettato per funzionare a temperature ambiente comprese tra -40 °C e +85 °C. L'MCU gestisce la scansione della matrice dei pulsanti, la codifica dei comandi, la gestione del protocollo RF, il monitoraggio della batteria e il controllo della modalità di sospensione.
Modulo RF: Un chip ricetrasmettitore sub-GHz che integra il modulatore, il demodulatore e il sintetizzatore di frequenza. Nei sistemi FHSS, il modulo RF esegue la sequenza di salto di frequenza a velocità comprese tra 50 e 200 salti al secondo.
Sistema di batterie: La maggior parte dei trasmettitori industriali utilizza 4 batterie alcaline AA (con un'autonomia compresa tra 40 e 120 ore per set, a seconda del ciclo di funzionamento) oppure un pacco batterie agli ioni di litio rimovibile/ricaricabile. I pacchi batterie al litio offrono una maggiore autonomia per ogni ricarica, migliori prestazioni a basse temperature ed eliminano la necessità di rifornirsi di batterie AA. Il compromesso è un ciclo di sostituzione leggermente più lungo nel caso in cui il pacco batterie risulti danneggiato o smetta di funzionare.
Antenna: Traccia interna sul circuito stampato o antenna a frusta. Le antenne a frusta offrono una migliore copertura omnidirezionale, ma sono fisicamente soggette a rottura. Le antenne interne sacrificano parte della copertura, ma eliminano il rischio di danni in ambienti in cui l'apparecchio è sottoposto a un uso intensivo.
Ricevitore: il cervello del sistema di controllo
L'unità ricevente converte i segnali RF in entrata in uscite fisiche a relè che azionano i contattori del motore del paranco. La sua collocazione, la protezione e la qualità del cablaggio determinano direttamente l'affidabilità del sistema.
| Specifiche del ricevitore | Livello base | Di livello professionale | Di livello industriale |
|---|---|---|---|
| Sensibilità RF | -100 dBm | -110 dBm | da -115 a -120 dBm |
| Corrente del relè di uscita | 5 A a 250 V CA | 10 A a 250 V CA | 16 A a 250 V CA |
| Alimentazione in ingresso | 24 V CA o 110 V CA | Da 24 V CA/CC a 220 V CA | Universale 24-240 V CA/CC |
| Numero di canali di uscita | 4-6 | 8-12 | 16-24+ |
| Timeout del Watchdog | Corretto: 1 secondo | Regolabile da 0,5 a 2 s | Regolabile da 0,1 a 5 s |
| Temperatura di esercizio | da -10 °C a +55 °C | da -25 °C a +70 °C | da -40 °C a +85 °C |
| Grado di protezione | IP54 | IP65 | IP65-IP67 |
| ID dei trasmettitori memorizzati | 1 | 2-4 | 4-8 |
| Visualizzazione dello stato | Indicatori LED | LED + LCD | LED + LCD + uscita Modbus |
Interfaccia del contattore e circuito di controllo del motore
Le uscite a relè del ricevitore sono collegate ai circuiti delle bobine dei contattori di marcia avanti e retromarcia del motore del paranco. In un sistema a doppia velocità, dei contattori aggiuntivi commutano tra le configurazioni degli avvolgimenti di velocità del motore oppure bypassano il banco di resistenze di riduzione della velocità.
Un circuito di comando per un paranco a doppia velocità correttamente cablato deve prevedere un interblocco elettrico tra i contattori di marcia avanti/indietro (per impedire cortocircuiti fase-fase) e tra i contattori di bassa e alta velocità (per impedire l’attivazione simultanea di entrambi gli stadi di velocità). La maggior parte dei progetti professionali di controllo dei paranchi utilizza una combinazione di interblocco meccanico ed elettrico — meccanico tramite il collegamento fisico dei contatti ausiliari dei contattori ed elettrico tramite il cablaggio del circuito di controllo — per garantire tale protezione.
Quale tecnologia a radiofrequenza garantisce l'affidabilità del telecomando per il paranco?
Assegnazione delle bande ISM e conformità a livello regionale
Le bande di frequenza radio disponibili per i telecomandi wireless industriali per paranchi rientrano nelle bande ISM (Industrial, Scientific, and Medical) designate a livello internazionale. Le frequenze specifiche consentite variano a seconda del Paese e sono regolamentate dalle autorità nazionali delle telecomunicazioni:
| Regione | Opzioni di frequenza autorizzate | Autorità di regolamentazione | Certificazione richiesta |
|---|---|---|---|
| Stati Uniti | 902-928 MHz | FCC | FCC, Parte 15 |
| Canada | 902-928 MHz | ISED | RSS-210 |
| Unione Europea | 433 MHz, 868 MHz | ETSI / PTT nazionali | CE RED 2014/53/UE |
| Regno Unito (dopo la Brexit) | 433 MHz, 868 MHz | Ofcom | UKCA |
| Australia | 915-928 MHz | ACMA | RCM |
| Giappone | 426 MHz, 429 MHz | MIC | TELEC |
| Cina | 433 MHz, 470-510 MHz | MIIT | SRRC |
| Brasile | 902-907,5 MHz, 915-928 MHz | Anatel | Anatel |
L'installazione di un trasmettitore su una frequenza non certificata in qualsiasi giurisdizione comporta responsabilità legali a carico del gestore dell'impianto, non solo del fornitore dell'apparecchiatura. Raccomandiamo vivamente di verificare, prima dell'acquisto, che la documentazione di certificazione del prodotto sia conforme alle norme del Paese in cui verrà installato.
Sistemi a spettro diffuso con salto di frequenza vs. sistemi a frequenza fissa
Il divario tecnologico tra i sistemi wireless a frequenza fissa e quelli FHSS è talmente significativo da indurci a considerarlo una distinzione di categoria, non semplicemente una differenza di caratteristiche:
Sistemi a frequenza fissa: Trasmissione su un canale preimpostato all'interno della banda ISM. Elettronica più semplice, costi inferiori, ma vulnerabile alle interferenze provenienti da altri dispositivi sullo stesso canale. In una struttura con decine di sensori wireless, punti di accesso Wi-Fi e altri telecomandi industriali, un telecomando per paranchi a frequenza fissa potrebbe subire perdite di segnale intermittenti o ritardi nell'esecuzione dei comandi.
Sistemi FHSS: Il trasmettitore e il ricevitore si sincronizzano secondo uno schema di salto di frequenza pseudo-casuale, cambiando canale fino a 200 volte al secondo. Anche se un determinato canale è occupato da un altro trasmettitore al momento del salto, il salto successivo avviene nel giro di pochi millisecondi verso un canale libero. Dal punto di vista dell’operatore, i sistemi FHSS sembrano non presentare alcuna sensibilità alle interferenze negli ambienti industriali tipici.
Per le applicazioni con paranchi aerei in cui un’interruzione del segnale potrebbe causare l’arresto di un carico sospeso a mezz’aria in un’area frequentata dal personale, la tecnologia FHSS rappresenta l’unica scelta tecnicamente adeguata. La scelta, dettata da motivi di budget, di un sistema a frequenza fissa per risparmiare da $50 a $100 per unità rappresenta un falso risparmio se si considerano le conseguenze operative e di sicurezza di un evento di interferenza.
Tempo di risposta ai comandi: cosa significano, dal punto di vista operativo, i valori di latenza
Nelle operazioni di sollevamento di precisione, il ritardo tra la pressione di un pulsante e l’inizio del movimento del gancio influisce sull’entità dello sbalzo che l’operatore deve compensare. Un sistema con una latenza di 200 ms richiede all’operatore un livello di anticipazione significativamente maggiore rispetto a uno con una latenza di 50 ms, in particolare quando si sposta gradualmente un carico pesante verso una posizione di destinazione precisa.
Analisi della latenza in un tipico sistema FHSS professionale:
- Tempo di trasmissione RF: 5-15 ms
- Tempo di decodifica ed elaborazione del ricevitore: 5-10 ms
- Tempo di azionamento del relè: 10-20 ms
- Tempo di chiusura meccanica del contattore del motore: 15-30 ms
- Accelerazione del motore fino alla velocità di scorrimento: 200-800 ms (in funzione del carico)
La latenza elettronica totale è quindi compresa tra 35 e 75 ms in un sistema ben progettato. Il tempo di accelerazione del motore influisce in modo determinante sulla percezione che l’operatore ha della “risposta”; ecco perché un avvio fluido a bassa velocità da un sistema a doppia velocità risulta più reattivo rispetto a un sistema a velocità singola con latenza elevata che raggiunge la velocità massima a scatti.
Quali norme di sicurezza e certificazioni si applicano ai sistemi di comando a distanza per paranchi wireless?
Il quadro normativo completo
La certificazione di sicurezza dei telecomandi wireless per paranchi industriali si articola contemporaneamente su tre ambiti: la normativa sulle apparecchiature radio, i requisiti di sicurezza delle macchine e le norme tecniche specifiche relative alle gru e ai paranchi.
Norma internazionale di riferimento:
La norma ISO 23853:2021 (Gru: sistemi di telecomando radio) è la norma specifica che disciplina i sistemi di telecomando senza fili per le attrezzature di sollevamento. Essa specifica:
- Requisiti di livello di prestazione fino a PLd (Categoria 3) ai sensi della norma ISO 13849-1
- Tasso di errore binario (BER) minimo inferiore a 10^-6 per garantire una trasmissione affidabile
- Timeout del watchdog non superiore a 1 secondo per l'arresto di sicurezza in caso di perdita del segnale
- Requisiti anti-interferenza (FHSS o tecnologia equivalente)
- Protocolli di prova ambientali (secondo la serie di norme IEC 60068)
- Requisiti in materia di documentazione e marcatura.
Norme specifiche per gli Stati Uniti:
- OSHA 29 CFR 1910.179: Gru a ponte e gru a cavalletto (industria generale)
- OSHA 29 CFR 1926.1416: Gru e torri di sollevamento nel settore edile
- ASME B30.16: Paranchi a sospensione, a braccio e fissi
- ASME B30.2: Gru a ponte e gru a cavalletto
- Standard di sicurezza della serie P dell'HMI (Hoist Manufacturers Institute).
Norme europee:
- EN 14492-2: Gru – Paranchi a motore.
- EN 13557: Gru – Comandi e postazioni di comando.
- EN 60204-32: Sicurezza delle macchine – Apparecchiature elettriche delle macchine (gru)
Lista di controllo per la conformità alle caratteristiche di sicurezza
Ogni sistema di comando a distanza per paranchi wireless consegnato a una struttura deve essere verificato in base alla presente lista di controllo sulla sicurezza funzionale prima di essere messo in servizio:
| Funzionalità di sicurezza | Requisito | Riferimento standard |
|---|---|---|
| Pulsante di arresto di emergenza | Dedicato, a fungo, richiede il ripristino manuale | ASME B30.16, EN 13557 |
| Comando “Hold-to-run” (comando di sicurezza) | Il movimento si arresta immediatamente non appena si rilascia il pulsante | OSHA 1910.179, ISO 23853 |
| Arresto di sicurezza Watchdog | Il paranco si arresta entro 1 secondo dalla perdita del segnale | ISO 23853, EN 14492-2 |
| Allarme batteria scarica | Avviso acustico e visivo prima dell'interruzione | ISO 23853 |
| Protezione anti-avviamento | È necessario un ripristino dopo un arresto di emergenza o un'interruzione di corrente | EN 13557, ASME B30.16 |
| ID univoco del trasmettitore | Impedisce il controllo incrociato con i paranchi adiacenti | ISO 23853 |
| Disattivazione del limite massimo di corsa | Funzionamento esclusivamente a bassa velocità in prossimità del limite superiore | EN 14492-2 |
| Integrazione del limitatore di carico | Arresto di emergenza attivato dal segnale di sovraccarico proveniente dal paranco | ASME B30.16 |
| Alloggiamento con grado di protezione IP | Protezione dalla polvere e dall'umidità adeguata all'ambiente | IEC 60529 |
Valutazione del livello di prestazione per applicazioni di sollevamento
Ai sensi della norma ISO 13849-1, il livello di prestazione (PL) richiesto per le funzioni di sicurezza dei dispositivi di sollevamento dipende dalla gravità del danno potenziale e dalla frequenza di esposizione del personale:
- PLc (Categoria 2): Adatto per montacarichi da magazzino in aree con accesso sporadico del personale, per carichi leggeri inferiori a 1.000 kg
- PLd (Categoria 3): Obbligatorio per i sistemi di sollevamento industriali in cui il personale opera regolarmente all’interno o in prossimità della traiettoria del carico, per carichi superiori a 1.000 kg
- PLe (Categoria 4): Obbligatorio per i paranchi utilizzati per la movimentazione di metallo fuso, materiali nucleari, esplosivi o in qualsiasi applicazione in cui la caduta del carico possa causare danni irreversibili a più persone
La maggior parte dei sistemi wireless professionali per paranchi industriali è progettata per soddisfare il livello PLd. I sistemi che dichiarano di essere conformi al livello PLe sono notevolmente più costosi e richiedono canali di comunicazione ridondanti, un’architettura del ricevitore a doppio canale e una certificazione da parte di un organismo notificato.
Come scegliere tra la versione a velocità singola e quella a doppia velocità per la propria applicazione di sollevamento?
Il quadro decisionale: otto domande a cui rispondere per prime
La scelta tra un comando wireless a velocità singola e uno a doppia velocità per i paranchi è una decisione ingegneristica ben strutturata, non una questione di preferenze. Prima di formulare una raccomandazione, esaminiamo insieme a ogni cliente le seguenti otto domande:
Domanda 1: Qual è la tolleranza massima ammissibile per il posizionamento del carico?
Se i carichi devono essere posizionati entro ±50 mm da una posizione target, il controllo a velocità singola alle velocità tipiche di sollevamento (6-10 m/min) richiede un’elevatissima competenza da parte dell’operatore. La doppia velocità con un rapporto di 4:1 e una velocità di avanzamento lento di 2 m/min rappresenta una soluzione più affidabile. Se la tolleranza di posizionamento è pari o superiore a ±200 mm, la velocità singola è adeguata con operatori addestrati.
Domanda 2: Quante volte al turno viene azionato il paranco?
Le applicazioni ad alta frequenza (oltre 30 sollevamenti all'ora) traggono vantaggio dall'efficienza del sistema a velocità singola, poiché ogni ciclo è breve e il tempo di transito è il fattore predominante. Le applicazioni di precisione a bassa frequenza (meno di 10 sollevamenti all'ora) giustificano il costo aggiuntivo e l'investimento in formazione richiesto dal sistema di controllo a doppia velocità.
Domanda 3: Qual è l'intervallo di peso del carico?
I carichi più pesanti generano maggiore energia cinetica e un'oscillazione più ampia del pendolo dopo l'arresto. Per carichi superiori a 5 tonnellate, il controllo a doppia velocità riduce significativamente gli errori di posizionamento causati dall'oscillazione.
Domanda 4: C'è personale che lavora regolarmente lungo il percorso di carico o nelle sue vicinanze?
In caso affermativo, la marcia lenta a doppia velocità riduce l’energia cinetica del carico durante la fase più pericolosa — l’avvicinamento e l’appoggio — attenuando la gravità delle lesioni in caso di collisione.
Domanda 5: Quali investimenti potete fare in termini di competenze e formazione degli operatori?
Il funzionamento a velocità singola, che richiede un posizionamento di precisione, richiede operatori qualificati e una formazione continua. La doppia velocità consente agli operatori meno esperti di ottenere una precisione adeguata grazie alla funzione di avanzamento lento a bassa velocità, ampliando così il numero di operatori disponibili.
Domanda 6: Il motore del paranco supporta il funzionamento a due velocità?
Alcuni motori per paranchi già in uso sono avvolgimenti a velocità singola e non possono funzionare a due velocità senza la sostituzione del motore. Verificare i dati riportati sulla targhetta identificativa del motore del paranco prima di specificare un telecomando wireless a doppia velocità per un intervento di retrofit.
Domanda 7: Qual è il budget complessivo previsto per i costi di installazione?
I sistemi wireless a doppia velocità costano da 15% a 40% in più rispetto ai sistemi equivalenti a velocità singola a livello di trasmettitore-ricevitore. Se si tiene conto del riavvolgimento dei motori o dell’aggiunta di contattori durante gli interventi di retrofit, il sovrapprezzo può arrivare da 60% a 100% rispetto ai sistemi a velocità singola. Questo costo deve essere giustificato da miglioramenti in termini di produttività o sicurezza.
Domanda 8: Quali espansioni sono previste per il futuro?
Se la struttura prevede di aggiungere un asse di traslazione del carrello o un secondo paranco entro 3 anni, specificare fin da ora un sistema a doppia velocità con 10-12 tasti evita di dover sostituire l'intero sistema in un secondo momento.
Matrice delle raccomandazioni per le applicazioni
| Tipo di domanda | Peso del carico | Esigenze di posizionamento | Configurazione consigliata |
|---|---|---|---|
| Impilaggio in magazzino in generale | Qualsiasi | Basso (±300 mm) | A velocità singola, 6-8 tasti |
| Alimentazione dei componenti sulla linea di assemblaggio | da 500 a 5.000 kg | Medio (±100 mm) | Velocità doppia 2:1, 8-10 tasti |
| Movimentazione di stampi e matrici | da 2.000 a 30.000 kg | Alto (±20 mm) | Doppia velocità 4:1, 10-12 tasti |
| Movimentazione di bobine e rotoli | da 1.000 a 20.000 kg | Medio-alto (±50 mm) | Doppia velocità 4:1, 10 tasti |
| Mestolo e metallo fuso | Qualsiasi | Alto (±30 mm) | Doppia velocità 4:1 o VFD, 12 tasti |
| Sollevamento di blocchi nella costruzione navale | da 10.000 a 500.000 kg | Bassa-media (±200 mm) | A velocità singola o doppia 2:1 |
| Manutenzione e riparazione | Qualsiasi | Variabile | A velocità singola, 6-8 tasti |
| Movimentazione di componenti nucleari | Qualsiasi | Molto elevato (±5 mm) | Sistema VFD proporzionale, PLe |
| Operazioni relative ai magneti di recupero | Qualsiasi | Bassa (±500 mm) | A velocità singola, 8 tasti + AUX magnetico |
Come si collega un sistema di comando a distanza wireless a un paranco o a una gru già esistenti?
Valutazione elettrica preliminare all'installazione
Prima di ordinare un sistema wireless per un paranco già in uso, raccogliere i seguenti dati dalla targhetta identificativa del paranco e dalla documentazione elettrica:
- Tensione e fase del motore del paranco (monofase 230 V, trifase 400 V, ecc.)
- Tensione del circuito di comando (in genere 24 V CA, 48 V CA, 110 V CA o 220 V CA)
- Tensione della bobina del contattore (deve corrispondere al valore nominale dell'uscita del relè del ricevitore)
- Corrente nominale del motore (per confermare il dimensionamento del contattore)
- Metodi di controllo della velocità esistenti (velocità fissa, commutazione dei poli, resistenza, VFD)
- Spazio disponibile sul pannello per il montaggio del ricevitore.
- Percorso di posa dei cavi dal ricevitore al pannello di controllo e posizione dell'antenna.
Architettura di cablaggio per sistemi a velocità singola
Il telecomando wireless per paranco a velocità singola si collega al circuito di comando del paranco tramite due uscite a relè del ricevitore:
- Relè 1 (UP/LIFT): Collegato al circuito della bobina del contattore di “sollevamento” (K1)
- Relè 2 (GIÙ/ABASSATO): Collegato al circuito della bobina del contattore “inferiore” (K2)
- Relè di arresto di emergenza (contatto NC): Collegato in serie con il relè di sicurezza principale del circuito di comando o con la catena di arresto di emergenza
L'ingresso dell'alimentazione del ricevitore è collegato alla fonte di tensione di comando del quadro della gru. L'antenna viene instradata in una posizione che garantisca una linea di vista libera verso la piattaforma operativa — in genere attraverso un'apertura predisposta nel condotto nella piastra inferiore del quadro e fissata alla parte inferiore della trave del ponte della gru.
Architettura di cablaggio per sistemi a doppia velocità
Un sistema wireless a doppia velocità aggiunge uscite relè per i contattori ad alta velocità:
- Relè 1 (UP LOW): Attiva il contattore di aumento nella configurazione a bassa velocità.
- Relè 2 (DOWN LOW): Attiva il contattore inferiore nella configurazione a bassa velocità.
- Relè 3 (UP HIGH): Attiva il contattore di aumento in configurazione ad alta velocità (bypassando la riduzione di velocità).
- Relè 4 (DOWN HIGH): Attiva il contattore inferiore nella configurazione ad alta velocità.
La sequenza di attivazione a doppia velocità del trasmettitore deve corrispondere alla temporizzazione dell’uscita relè del ricevitore. In una sequenza standard, premendo una volta il pulsante UP si attiva il relè 1 (bassa velocità). Premendo SU una seconda volta (o premendo un tasto dedicato ALTO) si attiva il relè 3 mantenendo attivo il relè 1. La condizione di bassa velocità viene così mantenuta come prerequisito per il funzionamento ad alta velocità, garantendo che il motore passi sempre attraverso la fase di bassa velocità all’avvio.
Posizionamento dell'antenna per ottenere la massima portata
Il posizionamento dell'antenna è l'aspetto dell'installazione più spesso trascurato. Ci capita spesso di riscontrare installazioni in cui le antenne dei ricevitori sono montate all'interno di involucri metallici, il che riduce la portata effettiva di 70% o più rispetto alle specifiche nominali del sistema.
Linee guida sulle migliori pratiche per il posizionamento delle antenne:
- Installare l'antenna in un punto da cui sia garantita una linea di vista libera verso l'area di lavoro dell'operatore.
- Tenere l'antenna ad almeno 150 mm di distanza da qualsiasi superficie metallica.
- Orientare l'antenna in verticale (per ottenere una copertura omnidirezionale sul piano orizzontale).
- Se il ricevitore deve essere montato in profondità all'interno del pannello, utilizzare il cavo di prolunga per l'antenna in dotazione.
- In caso di campate lunghe (oltre 50 metri), è opportuno prevedere una seconda antenna con un combinatore di segnale nel punto centrale della trave del ponte.
Quali classificazioni ambientali e quali standard di resistenza meccanica dovresti richiedere?
Spiegazione del grado di protezione IP per le applicazioni con telecomandi per paranchi
Il sistema di classificazione IP (Ingress Protection), definito dalla norma IEC 60529, utilizza due cifre per classificare il grado di protezione contro l'ingresso di particelle solide e liquidi. Per i telecomandi dei paranchi industriali, i gradi di protezione rilevanti sono:
| Grado di protezione IP | Protezione dalla polvere | Protezione dai liquidi | Ambiente idoneo |
|---|---|---|---|
| IP54 | A prova di polvere | L'acqua schizza da ogni direzione | Uso leggero in ambienti interni, climatizzati |
| IP55 | A prova di polvere | Getti d'acqua a bassa pressione | Produzione generale, uso esterno leggero |
| IP65 | A prova di polvere (completo) | Getti d'acqua a bassa pressione | Industria pesante, aree soggette a lavaggio con getto d'acqua |
| IP66 | A prova di polvere | Getti d'acqua ad alta pressione | Industria alimentare, cartiere |
| IP67 | A prova di polvere | Immersione temporanea fino a 1 m / 30 min | Aree costiere, all'aperto, soggette a inondazioni |
| IP68 | A prova di polvere | Immersione continua oltre 1 m | Operazioni subacquee, sommergibile |
Per la maggior parte delle applicazioni di sollevamento industriale nei settori della lavorazione dell’acciaio, automobilistico e manifatturiero in generale, il grado di protezione IP65 sul trasmettitore rappresenta il requisito minimo appropriato. Le cartiere, l’industria alimentare e gli ambienti marini costieri richiedono invece un grado di protezione IP66 o IP67. È frequente riscontrare che alcuni impianti specifichino apparecchiature con grado di protezione IP54 in ambienti che dovrebbero avere come requisito minimo l’IP65, il che comporta guasti prematuri dei trasmettitori entro 6-12 mesi dalla messa in servizio.
Prove di caduta e resistenza meccanica
Oltre alla classificazione IP, la resistenza meccanica del trasmettitore agli urti è fondamentale nelle applicazioni di sollevamento, dove il telecomando viene maneggiato costantemente, appoggiato sulle superfici delle macchine e, occasionalmente, fatto cadere. Le norme di prova applicabili sono la IEC 60068-2-27 (prove di resistenza agli urti) e la IEC 60068-2-32 (prove di caduta libera).
I trasmettitori industriali professionali vengono solitamente sottoposti a test per verificare che resistano a una caduta su cemento da un'altezza di 1,5 metri senza subire guasti funzionali. Alcuni modelli di fascia alta mirano a garantire una resistenza alle cadute da 2 metri. Quando si confrontano i prodotti, è opportuno richiedere l'altezza specifica del test di caduta e il tipo di superficie utilizzata nei test del produttore, anziché accontentarsi di dichiarazioni generiche sulla durata.
Considerazioni relative all'intervallo di temperatura di funzionamento
L'intervallo di temperatura di funzionamento di un telecomando wireless è più importante di quanto la maggior parte degli acquirenti creda. Un trasmettitore con una temperatura minima nominale di -10 °C smetterà di funzionare o funzionerà in modo irregolare in un locale non riscaldato durante l'inverno nei climi nordici. La capacità delle batterie diminuisce drasticamente al di sotto dei -10 °C per le batterie alcaline e al di sotto dei -20 °C per le batterie primarie al litio standard.
| Composizione chimica della batteria | Intervallo di scarica utile | Consigliato per |
|---|---|---|
| AA alcaline | da -10 °C a +55 °C | Ambienti interni controllati |
| Ricaricabile NiMH | da -20 °C a +60 °C | Settore industriale in generale |
| Batteria primaria al litio (LiFeS₂) | da -40 °C a +60 °C | Cella frigorifera, all’aperto in inverno |
| Ricaricabile agli ioni di litio | da -20 °C a +60 °C | Si preferiscono modelli ricaricabili ad alto numero di cicli di ricarica |
| Ricaricabile LiFePO4 | da -30 °C a +70 °C | Temperature estreme, massima sicurezza |
Come si comportano i telecomandi wireless per paranchi rispetto ai comandi a sospensione e a pulsante?
Confronto oggettivo delle prestazioni
| Attributo di prestazione | Telecomando wireless | Lampada a sospensione con cavo integrato | Stazione fissa con pulsante |
|---|---|---|---|
| Mobilità degli operatori | Senza restrizioni (copertura completa della gru) | Limitato dalla lunghezza del cavo | Solo posizione fissa |
| Tempo di risposta al comando | 50-150 ms | Ritardo elettronico quasi nullo | Ritardo elettronico quasi nullo |
| Visibilità dei carichi | Eccellente (posizionamento ottimale dell'operatore) | Buono (segue il cavo) | Punto di vista fisso |
| Rischio di aggrovigliamento dei cavi | Zero | Da moderato ad alto | Nessuno (risolto) |
| Rischio di inciampare e cadere | Zero | Significativo (cavo sul pavimento) | Nessuno |
| Modalità di guasto | Interferenze RF, batteria, perdita di segnale del trasmettitore | Rottura del cavo, corrosione del connettore | Usura dei pulsanti, infiltrazione di umidità |
| Costo di installazione | Moderato | Basso | Molto basso |
| Complessità del retrofit | Moderato (cablaggio del ricevitore) | Basso (prolunga del cavo) | Molto basso |
| Controllo multiplo delle gru | Possibile (gestione delle frequenze) | Praticamente impossibile | Non applicabile |
| Affaticamento dell'operatore | Basso (leggero, ergonomico) | Moderato (peso del cavo, posizione del braccio) | Basso (stazionario) |
| Conformità ai percorsi di carico previsti dall'OSHA | Eccellente (posizioni dell'operatore libere) | Moderato (il cavo mantiene l'operatore vicino al carico) | Fisso (potrebbe trovarsi nel percorso di carico) |
Perché il sistema wireless è più performante rispetto a quello a sospensione nelle operazioni di sollevamento di carichi di grande valore
L’argomento più convincente a favore del comando wireless rispetto a quello a pendente nelle applicazioni di sollevamento di precisione non è la tecnologia, bensì i fattori umani. Un operatore che utilizza un comando a sospensione è fisicamente limitato dal cavo — in genere da 5 a 10 metri — che lo costringe a rimanere in piedi vicino al carico durante l’intero ciclo di sollevamento. Questa vicinanza aumenta sia la qualità dell’osservazione (l’operatore è vicino al gancio) sia il rischio di infortunio (l’operatore è vicino al carico sospeso).
Un operatore wireless può posizionarsi nel punto ottimale per ogni fase del sollevamento: al punto di prelievo per monitorare l’aggancio del gancio, per poi spostarsi al punto di deposito per controllare il posizionamento, senza dover percorrere a piedi l’intera distanza della gru mentre gestisce un cavo penzolante. Negli stabilimenti in cui il pavimento è ostacolato dalla presenza di più macchinari, questa libertà di posizionamento giustifica da sola il costo aggiuntivo dei sistemi wireless rispetto a quelli a comando pendente.
Quali settori e scenari operativi traggono i maggiori vantaggi dal controllo wireless dei paranchi?
Analisi dell'implementazione per settore
Lavorazione dell'acciaio e dei metalli:
La movimentazione di bobine di filo metallico, il sollevamento di pile di lamiere e il trasferimento di profilati strutturali sono le applicazioni principali. Il controllo a doppia velocità è di serie, poiché i carichi in acciaio generano un notevole momento d’inerzia e la movimentazione delle bobine richiede un posizionamento preciso su mandrini o scaffali di stoccaggio con spazi ristretti.
Produzione automobilistica:
Le operazioni di assemblaggio dei pannelli della carrozzeria, il trasferimento del blocco motore e il cambio stampo negli stabilimenti di stampaggio traggono tutti vantaggio dal controllo wireless a doppia velocità. L’applicazione relativa al cambio stampo è particolarmente impegnativa: uno stampo da 10 tonnellate deve essere estratto dal piano della pressa, trasportato su un carrello porta-stampo e abbassato con una precisione millimetrica. I sistemi a doppia velocità con rapporto 4:1 rappresentano lo standard del settore per questo caso d’uso.
Edilizia e calcestruzzo prefabbricato:
I pannelli prefabbricati per pareti, i segmenti di travi e le sezioni di pilastri sono pesanti, ingombranti e devono essere posizionati con precisione sui dispositivi di fissaggio. I telecomandi wireless a velocità singola con cavo di lunghezza sufficiente sono la norma per le gru da cantiere, mentre le gru a ponte degli impianti di prefabbricazione utilizzano sempre più spesso sistemi a doppia velocità per garantire la precisione nel posizionamento degli stampi.
Costruzione navale:
L'assemblaggio dei blocchi dello scafo richiede il sollevamento di blocchi di peso compreso tra 50 e oltre 500 tonnellate e il loro posizionamento con una tolleranza di 5 mm rispetto alla posizione desiderata, in vista della saldatura. Sollevamenti di questa portata richiedono sistemi specializzati che vanno ben oltre la portata dei dispositivi wireless di uso comune, ma il principio della velocità singola/doppia si applica anche a queste portate: avvicinamento dei blocchi a bassa velocità per il posizionamento, spostamento ad alta velocità per garantire l'efficienza.
Fonderia e pressofusione:
La movimentazione delle siviere contenenti metallo fuso è una delle applicazioni di sollevamento con le conseguenze più gravi. Una siviera contenente 2 tonnellate di acciaio fuso a 1.600 °C deve essere sollevata, trasportata fino al forno o allo stampo e inclinata con controllo assoluto. I sistemi wireless a doppia velocità con classificazione di sicurezza PLd rappresentano lo standard minimo accettabile; molte fonderie specificano la classificazione PLe con controllo proporzionale VFD per l’avvicinamento finale.
Magazzinaggio e distribuzione:
I magazzini a scaffali alti, gli impianti di stoccaggio a freddo e le gru a ponte dei centri di distribuzione utilizzano in genere telecomandi wireless a velocità singola, poiché la velocità e il volume dei cicli sono fattori determinanti e i requisiti di precisione sono moderati. Per gli ambienti di stoccaggio a freddo, in cui la condensa e gli sbalzi di temperatura rappresentano fattori rilevanti, è specificato il grado di protezione IP67.
Quali sono i protocolli di manutenzione più importanti per garantire l'affidabilità a lungo termine del sistema?
Programma di manutenzione strutturato per intervalli
| Intervallo di manutenzione | Compito | Responsabile |
|---|---|---|
| Ogni giorno prima dell'inizio del turno | Verificare il funzionamento di tutte le funzioni del paranco; verificare il funzionamento dell'arresto di emergenza; controllare l'indicatore di carica della batteria del trasmettitore | Operatore di gru |
| Settimanale | Controllare l'alloggiamento del trasmettitore per verificare la presenza di crepe, l'usura dei tasti e lo stato delle guarnizioni; pulire la tastiera | Operatore o tecnico di manutenzione |
| Mensile | Verificare le uscite dei relè del ricevitore mediante un test di carico; controllare lo stato dell'antenna; verificare la coppia di serraggio delle morsettiere | Tecnico di manutenzione |
| Trimestrale | Prova completa a distanza massima; verifica del timeout del watchdog; controllo dell’integrità dell’involucro del ricevitore | Addetto alla manutenzione qualificato |
| Semestrale | Controllare i contatti interni della batteria; verificare l'accoppiamento tra trasmettitore e ricevitore; aggiornare il firmware, se disponibile | Tecnico di manutenzione gru |
| Annuale | Ispezione completa secondo le norme ASME B30.16 / OSHA 1910.179; prova di carico alla capacità nominale; ricertificazione, se richiesta | Persona qualificata (ai sensi della norma ASME B30.16) |
| A seguito di qualsiasi evento dannoso | Ispezione completa prima della rimessa in servizio; prova di funzionamento a vuoto e a carico nominale | Addetto alla manutenzione qualificato |
Requisiti documentali
Sia la norma OSHA 29 CFR 1910.179 che la norma ASME B30.16 richiedono che i registri delle ispezioni siano conservati e resi disponibili su richiesta. Per i sistemi di sollevamento senza fili, il registro di manutenzione deve riportare specificatamente:
- Data e risultato di ciascuna ispezione prima dell'inizio del turno.
- Date di sostituzione delle batterie e marca/tipo.
- Eventuali casi di attivazione dell'arresto di emergenza e le relative circostanze.
- Date di accoppiamento tra trasmettitore e ricevitore e codici identificativi univoci per ciascuna coppia.
- Eventuali aggiornamenti del firmware applicati al trasmettitore o al ricevitore.
- Risultati delle prove di carico annuali.
- Eventuali sostituzioni di componenti con i relativi codici articolo e le date.
Risoluzione dei problemi più comuni relativi ai telecomandi wireless
| Sintomo | Causa più probabile | Fase diagnostica | Risoluzione |
|---|---|---|---|
| Nessuna reazione a nessun pulsante | Batteria scarica | Controllare la tensione della batteria (dovrebbe essere superiore a 4,5 V per 4 batterie AA) | Sostituire le batterie |
| Risposta intermittente | Batteria scarica o problema all'antenna | Effettuare il test a distanza ravvicinata (2 metri); verificare il collegamento dell'antenna | Sostituire le batterie; riposizionare l'antenna |
| Una funzione non risponde | Guasto al relè o difetto nel cablaggio | Misurare la tensione ai terminali di uscita del relè quando si preme il pulsante | Sostituire il modulo relè del ricevitore |
| Il paranco si sposta nella direzione sbagliata | Cablaggio errato tra relè e contattore | Verificare il cablaggio confrontandolo con lo schema di installazione | Invertire i collegamenti dei relè UP e DOWN |
| L'arresto di emergenza non può essere ripristinato | Guasto al circuito di arresto di emergenza o guasto al trasmettitore | Controllare il contatto NC del relè di arresto di emergenza; testare il trasmettitore di riserva | Controllare il cablaggio dell'arresto di emergenza; sostituire il trasmettitore |
| La doppia velocità non si innesta | Guasto al contattore o al relè ad alta velocità | Controllare le uscite 3 e 4 del relè con un multimetro | Controllare la bobina e il cablaggio del contattore ad alta velocità |
| Il ricevitore non si accende | Anomalia dell'alimentatore | Misurare la tensione di ingresso ai terminali del ricevitore | Sostituire il modulo di alimentazione del ricevitore |
Come si evolverà la tecnologia dei paranchi wireless a velocità singola/doppia fino al 2026?
Fronte di sviluppo attivi nel settore
Controllo proporzionale wireless integrato con VFD:
Il confine tra il controllo discreto a due velocità e il controllo completamente proporzionale tramite convertitore di frequenza (VFD) si sta assottigliando. Diversi produttori offrono ora trasmettitori wireless con moduli joystick proporzionali che emettono un segnale analogico da 4-20 mA o 0-10 V dal ricevitore, comandando direttamente il riferimento di velocità di un convertitore di frequenza. Ciò trasforma la “doppia velocità” in “velocità infinita” con rampe di accelerazione fluide, eliminando praticamente le oscillazioni di carico durante l’arresto e la ripartenza.
Visualizzazione del carico in tempo reale sullo schermo del trasmettitore:
L'integrazione dei dati della cella di carico provenienti dall'estensimetro del paranco nel canale di comunicazione wireless consente allo schermo LCD o OLED del trasmettitore di visualizzare in tempo reale il carico sul gancio in chilogrammi o tonnellate. Ciò offre all'operatore una percezione immediata del sovraccarico senza dover consultare un indicatore di carico separato montato sul pannello. Gli stabilimenti che trattano componenti di alto valore riferiscono che questa funzione ha ridotto gli incidenti con danni al carico, diminuendo l’incertezza dell’operatore durante le operazioni di prelievo.
Diagnostica bidirezionale e configurazione remota:
I primi sistemi wireless bidirezionali trasmettevano i dati di stato dalla gru al trasmettitore dell'operatore. I sistemi di seconda generazione estendono ora questo concetto per consentire ai tecnici autorizzati di regolare i parametri del ricevitore — timeout del watchdog, rapporti tra i livelli di velocità, sequenza delle uscite dei relè — da un'interfaccia tablet che comunica con il ricevitore tramite Bluetooth o il canale di backhaul RF, senza dover aprire il pannello.
Algoritmi di manutenzione predittiva:
I ricevitori dotati di registrazione dati integrata raccolgono dati operativi: conteggi ciclici, eventi di carico (ordinati per fascia di peso), frequenza di attivazione dell’arresto di emergenza, andamenti del consumo di corrente dei motori. I ricevitori connessi al cloud caricano questi dati sulle piattaforme CMMS (Computerized Maintenance Management System) dello stabilimento, dove gli algoritmi segnalano le anomalie — come un improvviso aumento delle attivazioni dell’arresto di emergenza a basso carico, che potrebbe indicare l’inizio di un guasto a un contatto del relè — prima che si verifichi un guasto catastrofico.
Alloggiamenti leggeri in materiale composito per trasmettitori:
I nuovi composti polimerici rinforzati con fibre stanno consentendo di ridurre il peso del trasmettitore al di sotto dei 300 g (batterie incluse) senza compromettere la resistenza alle cadute conforme allo standard IP67. Ciò riveste grande importanza nelle applicazioni in cui gli operatori devono portare con sé il telecomando per un intero turno di 8 ore, durante il quale l’affaticamento cumulativo della mano e del polso incide sulla precisione e sulla sicurezza.
Sistemi certificati ATEX per la Zona 1 a doppia velocità:
Un segmento che in precedenza era limitato ai sistemi a frequenza fissa e monofunzione ha raggiunto la maturità. Sono ora disponibili in commercio, presso diversi produttori, telecomandi wireless per paranchi a doppia velocità certificati ATEX Zona 1 e conformi agli standard IECEx, aprendo così la strada al controllo wireless negli impianti chimici, nei silos per cereali e in alcune applicazioni di raffineria che in precedenza facevano affidamento esclusivamente su sistemi a comando pendente con spurgo d'aria.
Domande frequenti (FAQ)
1: Qual è la differenza tra la modalità a velocità singola e quella a doppia velocità sul telecomando wireless di un paranco?
I telecomandi wireless a velocità singola per paranchi attivano il motore del paranco a una velocità operativa fissa quando viene premuto un pulsante di direzione. I telecomandi a doppia velocità offrono due livelli di velocità distinti: una velocità di avanzamento lento (in genere 25% al massimo) per il posizionamento di precisione del carico e una velocità operativa massima per spostamenti efficienti. L’operatore seleziona la velocità desiderata premendo una volta il pulsante di movimento per la velocità lenta e una seconda volta per quella veloce, oppure tramite pulsanti dedicati per la velocità lenta e quella veloce. I sistemi a doppia velocità richiedono uscite relè aggiuntive nel ricevitore e, nel sistema di azionamento del paranco, un motore a inversione di poli, un circuito di commutazione a resistenza o un convertitore di frequenza (VFD). La scelta dipende principalmente dalla tolleranza di posizionamento richiesta dall’applicazione e dal peso del carico da movimentare.
2: Un telecomando wireless può sostituire un comando a sospensione cablato su qualsiasi paranco esistente?
È possibile installare a posteriori un telecomando wireless praticamente su qualsiasi paranco a comando elettrico, indipendentemente dal produttore o dall’età, a condizione che l’installazione venga eseguita da un elettricista qualificato che colleghi correttamente le uscite a relè del ricevitore al circuito del contattore del paranco esistente. I fattori chiave di compatibilità sono la tensione del circuito di comando, la tensione della bobina del contattore e la configurazione della velocità del motore del paranco (a una o due velocità). Prima di procedere con l’adeguamento, procurarsi lo schema elettrico completo del paranco e condividerlo con il fornitore del sistema wireless per confermare la compatibilità. Qualsiasi adeguamento deve essere documentato e approvato da una persona qualificata prima che il paranco torni in servizio, secondo i requisiti della norma ASME B30.16.
3: A quale distanza posso azionare in sicurezza un paranco con un telecomando wireless?
I telecomandi wireless FHSS di livello professionale per paranchi funzionano in modo affidabile a distanze comprese tra 100 e 200 metri in condizioni industriali tipiche in ambienti interni. Tuttavia, il raggio d’azione non rappresenta il vincolo principale per quanto riguarda la distanza che l’operatore deve mantenere dal carico. Il vincolo determinante è la visibilità del carico: l’operatore deve sempre avere una visione chiara e senza ostacoli del gancio, del carico e della destinazione del carico durante l’intero ciclo di sollevamento. La maggior parte delle norme di sicurezza relative ai paranchi, tra cui ASME B30.2 e OSHA 1910.179, richiede che l’operatore mantenga il contatto visivo con il carico per tutta la durata dell’operazione. Operare ai limiti del raggio visivo, indipendentemente dalla portata del segnale RF, crea una condizione di sicurezza inaccettabile.
4: Cosa devo fare se il telecomando del mio paranco wireless smette di rispondere durante un sollevamento?
Se il telecomando wireless smette di rispondere mentre il carico è sospeso, i contattori del motore del paranco si saranno già disinseriti grazie alla funzione di controllo “uomo morto” (hold-to-run), lasciando il carico fermo e trattenuto dal freno elettromagnetico. Non tentare di avvicinarsi al carico sospeso finché non si è verificato che il freno del paranco lo stia trattenendo saldamente. Per prima cosa, controllare il livello di carica delle batterie del trasmettitore e sostituirle se scariche. Se il telecomando continua a non rispondere dopo la sostituzione delle batterie, utilizzare i comandi cablati di riserva (se installati) o il comando di emergenza cablato per abbassare il carico in una posizione sicura prima di verificare il guasto del sistema wireless. Non lasciare mai un carico sospeso incustodito durante la ricerca del guasto.
5: Quanti trasmettitori è possibile associare a un ricevitore per paranco wireless?
La maggior parte dei ricevitori wireless per paranchi industriali di livello professionale è in grado di memorizzare contemporaneamente da 2 a 8 ID di trasmettitori, con una specifica commerciale più comune che va da 2 a 4. Questa funzionalità consente a una struttura di associare a ciascun ricevitore un trasmettitore principale e uno o due trasmettitori di riserva, in modo che un'unità principale danneggiata o smarrita possa essere sostituita immediatamente con una di riserva senza dover eseguire una nuova procedura di associazione. Alcuni sistemi di classe enterprise supportano fino a 16 trasmettitori accoppiati, consentendo una gestione dei trasmettitori basata su un pool in cui qualsiasi unità autorizzata appartenente al pool può controllare qualsiasi gru per la quale la struttura ne abbia autorizzato l’uso. Il numero di trasmettitori attivi contemporaneamente è sempre limitato a uno alla volta: due operatori non possono controllare lo stesso paranco contemporaneamente.
6: Qual è il grado di protezione IP richiesto per un telecomando per paranchi wireless utilizzato in uno stabilimento di trasformazione alimentare?
Gli ambienti di lavorazione alimentare combinano il lavaggio ad alta pressione con prodotti chimici detergenti, vapore e sbalzi di temperatura tra le aree di stoccaggio a freddo e le zone di lavorazione a caldo. Il grado di protezione IP minimo per un trasmettitore utilizzato in aree soggette a lavaggi regolari è IP66, che garantisce protezione contro getti d’acqua ad alta pressione provenienti da qualsiasi direzione. Le aree soggette a immersione occasionale o a pulizia con vapore ad alta pressione devono rispettare il grado di protezione IP67. Il materiale dell’alloggiamento del trasmettitore deve inoltre resistere ai prodotti chimici specifici utilizzati nell’impianto: alcuni detergenti clorurati o caustici aggrediscono le plastiche ABS standard e possono deteriorare le guarnizioni nel tempo. I componenti in acciaio inossidabile presenti sull’alloggiamento garantiscono una maggiore resistenza chimica. Verificare sempre la compatibilità chimica con il produttore del trasmettitore prima dell’installazione in stabilimenti alimentari o farmaceutici.
7: Un telecomando wireless a doppia velocità richiede un motore speciale per il paranco?
Sì, il controllo wireless a doppia velocità richiede che il motore del paranco supporti il funzionamento a due velocità a livello elettrico. Un motore standard a velocità singola non può funzionare a due velocità senza modifiche hardware. I tre approcci possibili sono: un motore a commutazione dei poli (avvolgimento Dahlander) con due configurazioni di avvolgimento integrate, un motore standard con un banco di resistenze esterno per la riduzione della velocità (meno efficiente, genera calore) oppure un motore standard a velocità singola controllato da un convertitore di frequenza (VFD) programmato con due impostazioni di velocità predefinite. Prima di specificare un telecomando wireless a doppia velocità per un'applicazione di retrofit, controllare i dati riportati sulla targhetta del motore del paranco. Se il motore riporta due valori nominali di corrente e due valori di velocità (ad es. 1.450/360 giri/min), si tratta già di un motore a due velocità. Una targhetta di un motore a velocità singola che riporta un solo valore di giri al minuto indica che è necessaria la sostituzione del motore o l’aggiunta di un convertitore di frequenza (VFD).
8: Qual è il timeout del watchdog su un telecomando per paranco wireless e perché è importante?
Il timeout del watchdog è il tempo massimo durante il quale il ricevitore attende un segnale valido dal trasmettitore prima di attivare un arresto di sicurezza automatico. La norma ISO 23853:2021 richiede che questo timeout non superi 1 secondo; ciò significa che se l’operatore fa cadere il trasmettitore, esce dal raggio d’azione o se la batteria si scarica durante il funzionamento, il motore del paranco si arresterà e il freno si innesterà entro 1 secondo, impedendo qualsiasi movimento del carico. Non si tratta semplicemente di una scelta di progettazione, ma di un meccanismo di sicurezza obbligatorio. I ricevitori dovrebbero disporre di un timeout regolabile compreso tra 0,3 e 2,0 secondi per consentire una regolazione specifica per ogni impianto. Un timeout più breve (0,3-0,5 secondi) è appropriato per applicazioni ad alto rischio, come il sollevamento in aree con presenza di personale o la movimentazione di metallo fuso. È possibile impostare un timeout più lungo (da 1 a 2 secondi) in applicazioni in cui occasionali brevi interruzioni del segnale dovute a ostacoli strutturali potrebbero altrimenti causare arresti indesiderati.
9: Come posso verificare che il telecomando per un paranco wireless che sto valutando di acquistare sia conforme ai requisiti dell'OSHA?
L’OSHA non dispone di un elenco di prodotti approvati per i telecomandi wireless dei paranchi; l’OSHA specifica invece i requisiti prestazionali che i sistemi di controllo devono soddisfare. Per i telecomandi wireless dei paranchi a ponte, i requisiti prestazionali fondamentali ai sensi della norma OSHA 29 CFR 1910.179 includono: tutti i comandi di movimento devono essere del tipo a contatto momentaneo (tenere premuto per azionare), il movimento deve arrestarsi quando l’operatore rilascia il comando, deve essere previsto un arresto di emergenza che funzioni indipendentemente da tutti gli altri comandi e il sistema di comando deve garantire la protezione contro l’azionamento involontario. Per verificare la conformità, richiedere i rapporti di prova del prodotto redatti da un laboratorio accreditato che confermino la conformità alla norma ISO 23853, la Dichiarazione di Conformità CE o la documentazione equivalente di autorizzazione FCC, nonché la valutazione dei rischi delle funzioni di sicurezza del prodotto secondo la norma ISO 13849-1. Un fornitore che non sia in grado di fornire tali documenti non dovrebbe essere preso in considerazione per applicazioni relative a paranchi industriali.
10: Qual è la durata prevista di un telecomando wireless per paranchi industriali e quali fattori la riducono?
Un trasmettitore remoto per paranchi industriali wireless, se sottoposto a una corretta manutenzione, ha una durata di vita tipica compresa tra 5 e 8 anni in condizioni normali di utilizzo produttivo. Tra i fattori che ne riducono la durata di vita figurano: urti fisici dovuti a cadute su superfici in calcestruzzo o acciaio, esposizione a sostanze chimiche che degradano le guarnizioni dell’alloggiamento o i materiali della tastiera, fuoriuscita di liquido dalle batterie alcaline lasciate nell’unità per lunghi periodi senza utilizzo, esposizione ai raggi UV nelle installazioni all’aperto che infeltrisce gli alloggiamenti in ABS e applicazioni ad alto numero di cicli che superano la durata nominale di azionamento della tastiera. Le unità riceventi durano in genere diversi anni in più rispetto ai trasmettitori, poiché operano nell’ambiente protetto del pannello di comando della gru. Quando il costo di sostituzione del trasmettitore si avvicina al 60% di un nuovo sistema e quando la disponibilità dei pezzi di ricambio è in calo, la sostituzione completa del sistema rappresenta generalmente la soluzione più economica.
Fonti e riferimenti verificabili
I dati tecnici, i riferimenti alle norme e i requisiti di sicurezza presentati nel corso di questo articolo si basano sulle seguenti fonti primarie. Tali documenti sono disponibili presso i rispettivi enti emittenti e se ne raccomanda la lettura a ingegneri, responsabili della sicurezza e professionisti degli acquisti coinvolti nella definizione delle specifiche dei sistemi di controllo dei paranchi:
- ISO 23853:2021 – Gru: sistemi di comando a distanza via radio (Organizzazione internazionale per la normazione) – Norma internazionale di riferimento per la progettazione, la sicurezza e le prestazioni dei telecomandi wireless per gru e paranchi.
- ASME B30.16-2022 – Paranchi a sospensione e fissi (American Society of Mechanical Engineers) – Norma statunitense relativa alla progettazione, all'installazione, all'ispezione e ai sistemi di controllo dei paranchi.
- ASME B30.2-2022 – Gru a ponte e gru a cavalletto (American Society of Mechanical Engineers) – Norma complementare alla B30.16 relativa ai sistemi di gru a ponte.
- OSHA 29 CFR 1910.179 – Gru a ponte e gru a cavalletto (Amministrazione statunitense per la sicurezza e la salute sul lavoro) – Normativa federale in materia di sicurezza delle gru a ponte e dei paranchi nei luoghi di lavoro dell'industria generale degli Stati Uniti.
- EN 14492-2:2006+A1:2009 – Gru: paranchi a motore (Comitato europeo di normalizzazione) – Norma europea relativa alla progettazione, alla fabbricazione e alle prove dei paranchi a motore.
- EN 13557:2003+A2:2008 – Gru: Comandi e postazioni di comando (Comitato europeo di normalizzazione) – Norma europea che specifica i requisiti per i sistemi di comando di gru e paranchi, compresi quelli senza fili.
- ISO 13849-1:2023 – Sicurezza delle macchine: parti dei sistemi di controllo relative alla sicurezza (Organizzazione internazionale per la normazione) – Quadro di riferimento per la valutazione del livello di prestazione delle funzioni di controllo critiche per la sicurezza.
- Direttiva UE 2014/53/UE sulle apparecchiature radio (RED) (Parlamento europeo e Consiglio) – Quadro normativo che disciplina le apparecchiature di trasmissione radio immesse sul mercato dell'UE.
- IEC 60529 – Gradi di protezione offerti dagli involucri (codice IP) (Commissione Elettrotecnica Internazionale) – Norma che definisce i metodi di prova e le classificazioni relative al grado di protezione IP.
- IEC 60068-2-32 – Prove ambientali: caduta libera (Commissione Elettrotecnica Internazionale) – Norma di prova per la valutazione della resistenza delle apparecchiature elettroniche agli urti da caduta.
- FCC Parte 15 – Dispositivi a radiofrequenza (Commissione Federale delle Comunicazioni degli Stati Uniti) – Normativa statunitense relativa ai dispositivi wireless senza licenza, compresi i telecomandi industriali.
- ETSI EN 300 220-2 V3.2.1 (Istituto europeo per le norme di telecomunicazione) – Norma tecnica relativa ai dispositivi wireless a corto raggio nella banda di frequenza compresa tra 25 MHz e 1.000 MHz.
- Standard di sicurezza della serie P di HMI (Hoist Manufacturers Institute) – Linee guida di sicurezza del settore relative alla progettazione, all’installazione e al funzionamento dei paranchi.
- Specifica CMAA n. 70 (Associazione americana dei produttori di gru) – Specifiche di settore relative alle gru a ponte, compresi i requisiti relativi ai sistemi di controllo.
Scegli il telecomando giusto per il paranco wireless con Nomi
In Nomi, il nostro team tecnico collabora con gli ingegneri di impianto, le società di assistenza per gru e i responsabili degli acquisti per individuare la configurazione esatta del telecomando wireless a velocità singola o doppia che meglio si adatta alle esigenze di ciascun paranco, alla sua architettura elettrica e all’ambiente operativo.
La nostra gamma di prodotti spazia da unità compatte a 6 tasti e a velocità singola, ideali per semplici sistemi di sollevamento per lo stoccaggio, fino a sistemi FHSS a 12 tasti e a doppia velocità con trasmettitori IP67, ricevitori con uscita analogica VFD e pacchetti completi di certificazione CE e FCC. Ogni sistema viene fornito con la documentazione completa relativa al cablaggio e l'assistenza per la messa in servizio.
Contatta oggi stesso i nostri specialisti nel controllo dei paranchi per una revisione gratuita delle specifiche, oppure richiedete un campione del prodotto per provarlo direttamente presso la vostra sede. Il nostro team vi risponderà entro un giorno lavorativo e vi fornirà rapporti di confronto tecnico dettagliati per aiutarvi nella vostra decisione di acquisto.
Scarica la guida alla scelta dei telecomandi per i paranchi wireless Nomi oppure rivolgersi direttamente a un tecnico applicativo per confermare le specifiche prima dell'acquisto.