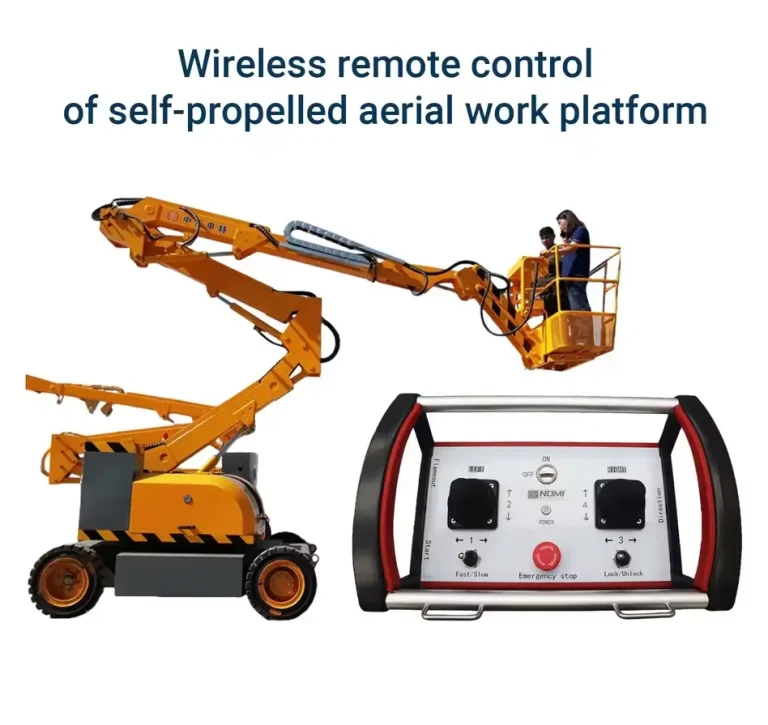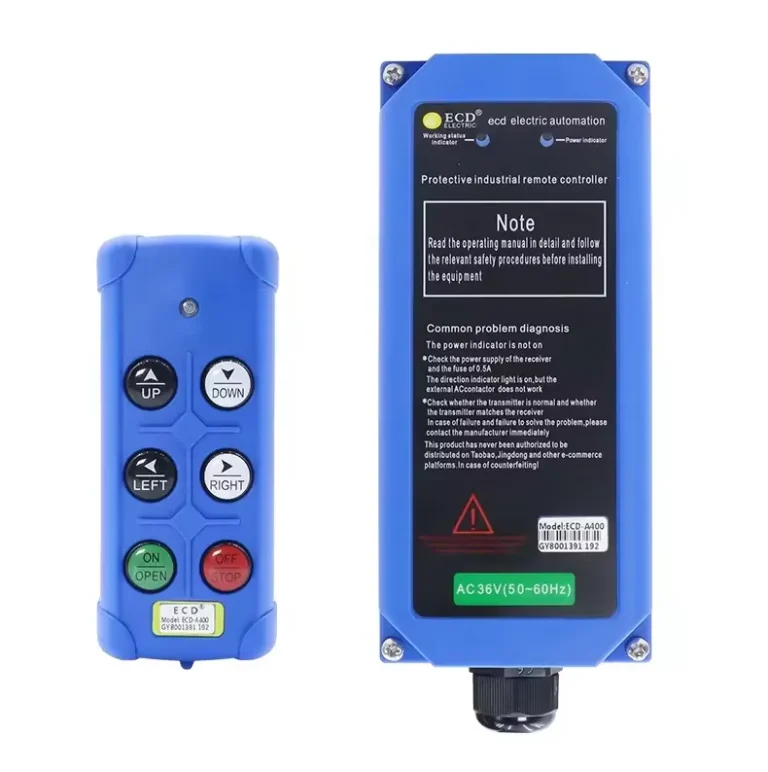


I telecomandi wireless per gru a ponte industriali, con configurazioni da 6 a 12 tasti, rappresentano la soluzione standard del settore per una gestione sicura, efficiente e da parte di un unico operatore delle gru in ambienti di produzione, magazzinaggio, lavorazione dell’acciaio e movimentazione di carichi pesanti. Un telecomando a sospensione wireless da 6-12 tasti, correttamente specificato, sostituisce le stazioni di comando a fune cablate, elimina i rischi di aggrovigliamento dei cavi e offre agli operatori piena libertà di movimento, mantenendo tempi di risposta ai comandi inferiori a 100 millisecondi. Sia che si tratti di ammodernare un carroponte esistente o di scegliere i comandi per un nuovo sistema a portale, questa guida copre ogni aspetto tecnico, normativo e operativo di cui avete bisogno.
| uso | Gru | codice | Copia codice (facoltativo) |
| Distanza di controllo | 100 metri (328,08 piedi) | funzione | Impermeabile, resistente agli urti |
| materiale | ABS, plastica | stampo privato | No |
| pulsante | 6 | luogo di origine | Henan, Cina |
| numero di modello | F21-E1 | Quantità minima ordinabile (MOQ) | 1 |
| Marchio | Nomi | Nome del prodotto | Telecomando industriale |
| Modello | F21-4S | Certificazione | CE FCC |
| Materiale | Plastica e silicone | Luogo di origine | Henan, Cina |
| Funzione | Resistente all'acqua e alla polvere | Tensione | 12-380 V |
| Distanza di controllo | circa 100 m | Frequenza | 868 MHz |
| Unità vendute | Articolo singolo | Dimensioni della confezione singola | 33 × 23 × 21 cm |
| Peso lordo unitario | 1.500 kg |
Che cos’è un telecomando wireless per gru a ponte industriali e perché il numero di tasti è importante?
Un telecomando wireless per gru a ponte industriali è un trasmettitore elettronico portatile che invia comandi in codice tramite radiofrequenza (RF) a un'unità ricevente montata sul quadro elettrico della gru, controllando funzioni quali lo spostamento del ponte, la traslazione del carrello, il sollevamento e l'abbassamento del paranco, il segnale acustico e l'arresto di emergenza. Il sistema sostituisce — o integra — i tradizionali comandi a pulsanti cablati, liberando l’operatore dal vincolo di un cavo fisso e consentendogli di muoversi senza limitazioni nell’area di carico.
Il numero di tasti — in particolare l’intervallo compreso tra 6 e 12 tasti — determina direttamente quante funzioni distinte della gru l’operatore può controllare dall’unità portatile. Un trasmettitore a 6 tasti gestisce in genere il controllo a velocità singola di tre assi di movimento: ponte sinistra/destra, carrello avanti/indietro e paranco su/giù, oltre a un arresto di emergenza. Un trasmettitore a 12 tasti amplia queste funzionalità includendo il controllo a due velocità degli stessi assi, funzioni ausiliarie aggiuntive (come un secondo paranco, una pinza motorizzata o un gancio rotante) e pulsanti funzione dedicati per il clacson e l’esclusione dei finecorsa.
La scelta del numero di tasti non riguarda semplicemente la quantità delle funzioni. Si tratta piuttosto di adeguare l’interfaccia di comando alla complessità operativa della gru e al carico cognitivo dell’operatore. Scegliere un numero troppo esiguo di tasti costringe a ricorrere a soluzioni alternative che rallentano la produzione e aumentano il rischio di errori. Scegliere un numero eccessivo di tasti su una semplice gru monotrave aggiunge una complessità superflua e allunga i tempi di formazione. Abbiamo riscontrato che alcuni impianti commettono entrambi questi errori e, in entrambi i casi, le conseguenze sono state misurabili in termini di perdita di produttività e di incidenti sfiorati.
In che modo un telecomando wireless per gru a 6 tasti differisce da uno a 12 tasti in termini di funzionamento e applicazione?
Analisi delle configurazioni standard delle chiavi
Il settore ha adottato diverse configurazioni standard del numero di tasti, ciascuna delle quali corrisponde a specifiche funzionalità. Di seguito è riportata una suddivisione strutturata:
| Numero di chiavi | Funzioni standard | Tipo di gru tipico | Applicazione tipica |
|---|---|---|---|
| 6 tasti | 3 assi a velocità singola + arresto di emergenza | A travata singola, monorotaia | Montaggio leggero, stoccaggio, manutenzione |
| 8 tasti | 3 assi a velocità singola + clacson + ausiliario + arresto di emergenza | A trave singola o doppia | Produzione generale, impiego moderato |
| Tastierino numerico | 3 assi a due velocità + clacson + arresto di emergenza | Ponte a doppia trave, sospeso | Lavorazione dell'acciaio, settore automobilistico, cartiere |
| 12 tasti | 3 assi a due velocità + 2 ausiliari + avvisatore acustico + arresto di emergenza | Gru a doppia trave, gru speciali | Fonderie, cantieri navali, officine con presse pesanti |
| 16 tasti+ | Multifunzione completa + sollevamento multiplo | Portale, cavalletto, ponte aeree | Movimentazione portuale, energia idroelettrica, fusione |
Il significato pratico della regolazione a due velocità
Il passaggio da un trasmettitore a 6 tasti a uno a 10 o 12 tasti spesso dipende dal controllo a due velocità. In una configurazione a due velocità, premendo una volta un tasto di movimento si attiva la velocità ridotta (in genere il 10-20% della velocità massima), mentre premendolo una seconda volta — o premendo un tasto dedicato separato — si attiva la velocità massima. Questo approccio bimodale offre agli operatori un controllo preciso durante il posizionamento del carico senza compromettere il tempo di ciclo durante le operazioni di traslazione.
In applicazioni di precisione quali la movimentazione di stampi negli stabilimenti di stampaggio, il trasferimento di attrezzature negli impianti nucleari o l’installazione di componenti di turbine, la differenza tra un controllo a velocità singola e uno a due velocità può determinare se un carico venga posizionato con precisione al primo tentativo o se siano necessari più cicli di riposizionamento. Al di là della produttività, i ripetuti tentativi di riposizionamento aumentano il carico di fatica cumulativo sulla struttura della gru e sulla fune metallica.
Tasti funzione ausiliari: cosa controllano effettivamente
Su un'unità a 12 tasti, i pulsanti ausiliari (solitamente contrassegnati con AUX1 e AUX2, oppure F1 e F2) possono essere configurati dall'installatore del sistema per controllare un'ampia gamma di funzioni secondarie:
- Secondo paranco (nelle gru a doppio paranco)
- Comando del gancio girevole o della rotella con cuscinetto a sfere
- Attivazione/disattivazione del magnete motorizzato
- Attivazione/disattivazione del sollevatore a vuoto
- Regolazione della larghezza della barra di distribuzione
- Attivazione della spia di avvertimento
- Apertura/chiusura della benna a pinza motorizzata
- Inserimento del perno di bloccaggio sui carrelli di trasferimento
La flessibilità nell'assegnazione delle funzioni ausiliarie è un elemento chiave che distingue i sistemi di comando remoto wireless di fascia base da quelli di livello professionale. I sistemi di fascia alta consentono di riassegnare le funzioni ausiliarie sul campo senza dover intervenire sul cablaggio interno del ricevitore, utilizzando un'interfaccia software di configurazione tramite USB o Bluetooth.
Quali sono i componenti tecnici fondamentali di un sistema di comando remoto wireless per gru?
Architettura del trasmettitore
Il trasmettitore portatile è l'interfaccia principale dell'operatore. La sua architettura interna ne determina sia l'affidabilità che le prestazioni ergonomiche:
Unità a microcontrollore (MCU): Elabora gli input dei pulsanti, codifica i comandi nel protocollo di trasmissione, gestisce l'alimentazione della batteria e si occupa della logica di accoppiamento con il ricevitore. I trasmettitori di livello industriale utilizzano microcontrollori di classe automobilistica progettati per funzionare a temperature comprese tra -40 °C e +85 °C.
Modulo RF: Il chip ricetrasmettitore radio che modula il segnale codificato sulla frequenza portante. La maggior parte dei sistemi moderni utilizza chip nella banda ISM sub-GHz (433 MHz, 868 MHz o 915 MHz a seconda della regione) con funzionalità integrata di salto di frequenza.
Matrice dei pulsanti: Il gruppo tastiera meccanica o a membrana. I trasmettitori industriali utilizzano tastiere a membrana con classificazione IP, dotate di feedback tattile e di una forza di azionamento elevata (in genere da 1,5 a 3 N) per impedire l’attivazione accidentale. L’attivazione tramite pressione prolungata per funzioni critiche quali l’arresto di emergenza o le operazioni ausiliarie aggiunge un ulteriore livello di protezione.
Circuito di gestione dell'alimentazione: Gestisce lo scaricamento della batteria, attiva gli avvisi di batteria scarica (acustici e visivi) e controlla l'attivazione della modalità di sospensione dopo un tempo di inattività programmabile. La maggior parte delle unità utilizza 4 batterie alcaline AA con un'autonomia compresa tra 40 e 120 ore a seconda del ciclo di funzionamento, oppure pacchi batteria ricaricabili al NiMH o al litio.
Alloggio: Custodia in ABS o policarbonato ad alta resistenza agli urti con rivestimento in gomma stampata per la protezione dalle cadute. I gradi di protezione IP standard vanno da IP65 a IP67. La custodia è solitamente dotata di una clip da cintura o di un punto di aggancio per cordino, nonché di un attacco per cinturino da polso o da spalla.
Architettura del ricevitore
L'unità ricevente, installata all'interno del quadro elettrico principale della gru o in un armadio dedicato sul ponte della gru, svolge la funzione inversa: decodifica i segnali RF in entrata e li traduce in comandi di uscita a relè o a semiconduttori che controllano i contattori dei motori della gru.
| Componente ricevitore | Funzione | Gamma di specifiche |
|---|---|---|
| Front-end RF | Riceve e demodula il segnale RF | Sensibilità: da -110 a -120 dBm |
| Microcontrollore | Decodifica il protocollo di comando, gestisce le uscite | MCU industriale, da -40 °C a +85 °C |
| Relè di uscita / SSR | Circuiti dei contattori dei motori degli interruttori | Da 8 A a 16 A per relè, 250 V CA |
| Timer di controllo | Attiva l'arresto di emergenza in caso di perdita del segnale | Configurabile da 0,3 a 2,0 secondi |
| Indicatori di stato | Visualizzazione a LED dei canali attivi e dei codici di errore | 4-8 LED multicolori |
| Alimentazione | Converte la tensione di alimentazione del pannello della gru in tensione di funzionamento | Ingresso 24 V CA/CC, 110 V CA o 220 V CA |
| Antenna | Riceve il segnale RF dal trasmettitore | Conduttore o traccia su PCB; esterno o interno |
| Morsettiera | Interfaccia di cablaggio con il circuito di comando della gru | Da 12 a 32 terminali a seconda del numero di canali |
Il processo di accoppiamento e legame
Ogni coppia trasmettitore-ricevitore opera con un codice digitale univoco, impedendo il controllo incrociato tra gru adiacenti sullo stesso piano dello stabilimento. Il processo di abbinamento prevede la pressione simultanea di una combinazione di tasti sul trasmettitore mentre si accende il ricevitore in modalità di programmazione; successivamente, l’ID univoco del trasmettitore viene memorizzato nella memoria non volatile del ricevitore. La maggior parte dei sistemi professionali è in grado di memorizzare da 2 a 4 ID di trasmettitori contemporaneamente, consentendo di pre-accoppiare i trasmettitori di riserva e di averli pronti per una sostituzione immediata nel caso in cui l’unità principale risulti danneggiata o smarrita.
Quali protocolli di trasmissione e bande di frequenza vengono utilizzati nei telecomandi per carroponti?
Assegnazione delle bande di frequenza per regione
La frequenza operativa di un telecomando wireless per gru deve essere conforme alle normative locali in materia di telecomunicazioni, poiché le bande ISM (Industrial, Scientific, and Medical) variano da paese a paese:
| Regione | Bande di frequenza primarie | Ente di regolamentazione |
|---|---|---|
| Stati Uniti e Canada | 902-928 MHz (900 MHz ISM) | FCC (Parte 15) |
| Unione Europea | 433,05-434,79 MHz, 868,0-868,6 MHz | ETSI EN 300 220 |
| Australia e Nuova Zelanda | 915-928 MHz | ACMA |
| Giappone | 426 MHz, 429 MHz | MIC Giappone |
| Cina | 433 MHz, 470-510 MHz | MIIT |
| India | 865-867 MHz | WPC |
L'utilizzo di un trasmettitore al di fuori della banda di frequenza certificata è illegale nella maggior parte dei paesi e può comportare il sequestro dell'apparecchiatura, multe ingenti e interferenze con altri sistemi critici, comprese le comunicazioni dei servizi di emergenza.
Tecnologia a spettro diffuso con salto di frequenza (FHSS)
La tecnologia FHSS è la tecnologia di trasmissione prevalente nei telecomandi per gru industriali di livello professionale. Il trasmettitore e il ricevitore cambiano in modo pseudo-casuale la frequenza operativa all’interno di un insieme definito di canali, con una frequenza di diverse centinaia di salti al secondo. I vantaggi principali:
- Reiezione delle interferenze: Anche in strutture con decine di dispositivi wireless, la probabilità che si verifichi una collisione prolungata sulla stessa frequenza nello stesso momento è statisticamente trascurabile.
- Resistenza alle intercettazioni: L'intercettazione del segnale è impossibile senza conoscere la sequenza di salto, che è unica per ogni coppia di dispositivi.
- Conformità normativa: I sistemi FHSS soddisfano i requisiti per limiti di potenza di trasmissione più elevati ai sensi della Parte 15 della FCC, ampliando il raggio d'azione rispetto ai sistemi a banda stretta a frequenza fissa.
Latenza del segnale e tempo di risposta ai comandi
Il tempo di risposta al comando — ovvero il ritardo tra la pressione di un pulsante e l’azionamento del contattore del motore della gru — è una specifica fondamentale per le operazioni di precisione. In un sistema FHSS ben progettato, la latenza di trasmissione unidirezionale è in genere compresa tra 5 e 20 millisecondi. Sommando il tempo di elaborazione del ricevitore e il ritardo di azionamento del contattore, il tempo di risposta totale del sistema è in genere compreso tra 50 e 150 millisecondi. A titolo di confronto, un telecomando cablato presenta una latenza elettronica prossima allo zero, anche se in pratica il ritardo meccanico del cavo può aggiungere dai 20 ai 50 millisecondi.
Tempi di risposta superiori a 200 millisecondi sono percepibili dagli operatori e possono rendere notevolmente più difficile il posizionamento preciso del carico. Nel valutare sistemi wireless concorrenti, è opportuno richiedere specifiche precise relative alla latenza, anziché affidarsi a affermazioni qualitative del tipo “risposta istantanea”.”
Quali norme di sicurezza e certificazioni deve soddisfare un telecomando wireless per gru?
Il panorama normativo globale
I sistemi di comando a distanza senza fili per gru a ponte operano all’intersezione di due ambiti normativi: la compatibilità elettromagnetica e la sicurezza delle gru. Entrambi devono essere soddisfatti contemporaneamente.
Stati Uniti:
- FCC Parte 15 (Dispositivi wireless senza licenza)
- OSHA 29 CFR 1019.179 (Gru a ponte e a cavalletto)
- ASME B30.2 (Gru a ponte e gru a cavalletto)
- ASME B30.17 (Gru a ponte e gru sospese)
- Specifiche CMAA n. 70 e n. 74 (Associazione dei produttori di gru d'America)
Unione europea:
- Direttiva 2014/53/UE sulle apparecchiature radio (RED)
- Direttiva sulle macchine 2006/42/CE
- Direttiva EMC 2014/30/UE
- EN 60068 (Prove ambientali per apparecchiature elettroniche)
- EN 13557:2003+A2:2008 (Gru: Comandi e postazioni di comando)
Internazionale:
- ISO 13849-1 (Sicurezza delle macchine: parti dei sistemi di controllo relative alla sicurezza)
- IEC 61800-5-2 (Sicurezza funzionale dei sistemi di azionamento di potenza)
- ISO 23853:2021 (Gru: sistemi di telecomando radio)
ISO 23853: la norma specifica per i telecomandi radio delle gru
La norma ISO 23853:2021 è la norma internazionale che riguarda più direttamente i sistemi di comando a distanza senza fili per gru a ponte. Essa specifica i requisiti relativi a:
- Categorie di sicurezza funzionale (fino alla Categoria 3 / PLd secondo la norma ISO 13849-1).
- Parametri di affidabilità della trasmissione (tasso di errore binario inferiore a 10⁻⁶).
- Requisiti relativi al timeout del watchdog (la perdita del segnale deve attivare un arresto di sicurezza entro 1 secondo).
- Requisiti anti-interferenza (FHSS o equivalente).
- Protocolli di collaudo ambientale (temperatura, umidità, vibrazioni, cadute).
- Requisiti in materia di marcatura e documentazione.
Raccomandiamo sempre ai team addetti agli appalti di richiedere la documentazione attestante la conformità alla norma ISO 23853, anziché accettare una dichiarazione di conformità non supportata da prove di collaudo.
Requisiti di sicurezza per categoria in base all'applicazione
| Livello di rischio dell'applicazione | Categoria di sicurezza richiesta | PL tipico | Esempio di applicazione |
|---|---|---|---|
| Basso (nessun membro dell'equipaggio sotto carico) | Categoria 1 / PLb | PLb | Impilamento delle scaffalature nei corridoi liberi |
| Medio (esposizione accidentale del personale) | Categoria 2 / PLC | PLc | Sollevamento generale nell'area di produzione |
| Elevato (presenza costante di personale) | Categoria 3 / PLd | PLd | Sollevamento in quota su linea di assemblaggio, metallo fuso |
| Molto elevato (conseguenze estreme in caso di fallimento) | Categoria 4 / PLe | PLe | Gestione di materiali nucleari ed esplosivi |
Caratteristiche di sicurezza fondamentali che devono essere presenti
Prima che qualsiasi sistema di comando a distanza wireless venga messo in servizio su un carroponte, verifichiamo la presenza delle seguenti caratteristiche di sicurezza imprescindibili:
- Pulsante dedicato per l'arresto di emergenza con azionamento a fungo, che richiede il ripristino manuale dopo l'attivazione.
- Operazione "Dead man" / "hold-to-run" su tutte le funzioni di movimento (il paranco si arresta immediatamente quando si rilascia il pulsante).
- Timeout del Watchdog che arresta ogni movimento della gru entro 1 secondo dalla perdita del segnale.
- Avviso di batteria scarica con blocco automatico del movimento quando la carica della batteria scende al di sotto della soglia di funzionamento sicura.
- Codice di accoppiamento digitale univoco evitare interferenze con le gru adiacenti.
- Protezione anti-avviamento che richiede una sequenza di ripristino specifica prima che i comandi di movimento vengano accettati dopo un arresto di emergenza o un'interruzione di alimentazione.
- Alloggiamento antimanomissione con accesso ai dispositivi di fissaggio possibile solo tramite attrezzi specializzati.
Come scegliere il telecomando wireless più adatto al proprio sistema di gru a ponte?
Una metodologia di selezione strutturata
La scelta di un telecomando wireless per un carroponte è una decisione di ingegneria dei sistemi, non una semplice operazione di approvvigionamento di componenti. Il trasmettitore e il ricevitore devono essere compatibili con l’architettura elettrica del carroponte, l’ambiente fisico, il ciclo di lavoro operativo e il contesto normativo. Seguiamo il seguente processo strutturato:
Fase 1 – Individuazione delle funzioni richieste della gru
Elencare tutti gli assi di movimento e le funzioni ausiliarie che la gru deve eseguire. Calcolare il numero minimo di ingressi di comando discreti necessari. Aggiungere una capacità di espansione 20% per far fronte a future modifiche alle apparecchiature.
Fase 2 – Determinare le fasce di velocità richieste
Verificare se è richiesto un controllo a velocità singola o a due velocità (oppure a velocità variabile tramite interfaccia VFD). Il controllo a due velocità e quello proporzionale tramite VFD richiedono tipi specifici di trasmettitori e configurazioni specifiche dell'uscita del ricevitore.
Fase 3 – Definizione dei parametri ambientali
Individuare l'intervallo di temperatura ambiente, il livello di umidità, l'esposizione a polvere e particolato, la presenza di sostanze chimiche corrosive, l'esposizione ai raggi UV e il rischio di urti o immersione. Questi fattori determinano il grado di protezione IP richiesto, le specifiche relative alla temperatura di esercizio e il materiale dell'involucro.
Fase 4 – Verifica della compatibilità dell'alimentatore
Verificare la tensione di comando disponibile sul pannello della gru (24 V CC, 24 V CA, 110 V CA, 220 V CA) e assicurarsi che l'alimentazione in ingresso del ricevitore sia compatibile. Si noti che la maggior parte dei ricevitori è in grado di accettare un intervallo di tensioni in ingresso, ma è necessario verificarlo prima di effettuare l'ordine.
Fase 5 – Valutazione dell'ambiente di interferenza
Effettuare un'analisi della struttura per individuare i dispositivi wireless esistenti che operano nelle bande ISM. In ambienti wireless densamente popolati — come gli stabilimenti di assemblaggio automobilistico con centinaia di punti di accesso Wi-Fi, sensori Bluetooth e altri dispositivi RF — specificare un sistema FHSS con la larghezza di banda di salto più ampia disponibile.
Fase 6 – Definizione dei requisiti relativi al campo operativo
Misurare la distanza massima tra la posizione di lavoro prevista dell'operatore e la gru all'estremità della sua corsa. Aggiungere un margine di 30% per l'attenuazione delle radiofrequenze causata dalla struttura. Verificare che la portata specificata del sistema soddisfi tale requisito nelle condizioni di radiofrequenza più sfavorevoli presenti nella struttura.
Fase 7 – Verifica del pacchetto di conformità normativa
Verificare che il sistema sia in possesso delle certificazioni FCC, CE o di altre certificazioni regionali richieste. Richiedere la Dichiarazione di conformità, i rapporti di prova redatti da laboratori accreditati e la documentazione attestante la conformità alla norma ISO 23853.
Fase 8 – Valutare l’infrastruttura di supporto dei fornitori
Verificare che il fornitore sia in grado di garantire: trasmettitori di ricambio con tempi di consegna che non superino la finestra di manutenzione prevista, la possibilità di aggiornare il firmware, assistenza tecnica in loco e servizi di taratura/riparazione.
Tabella comparativa delle specifiche dei telecomandi wireless
| Specifiche tecniche | Classe economica | Di livello professionale | Di livello industriale |
|---|---|---|---|
| Opzioni relative al numero di chiavi | 6, 8 | 6, 8, 10, 12 | Da 6 a 24+ |
| Banda di frequenza | Fissa a 433 MHz | FHSS 433/868 MHz | FHSS 433/868/915 MHz |
| Raggio d'azione | 50-100 m | 100-200 m | 200-500 m |
| Grado di protezione IP (trasmettitore) | IP54 | IP65 | IP67-IP68 |
| Temperatura di esercizio | da -10 °C a +55 °C | da -20 °C a +70 °C | da -40 °C a +85 °C |
| Durata della batteria | 20-40 ore | 60-100 ore | 100-200+ ore |
| Controllo della velocità | A velocità singola | A una o due velocità | VFD proporzionale |
| Codici di abbinamento | Fisso o a 8 bit | a 16 bit | Crittografato a 32 bit |
| Categoria di sicurezza | Cat. 1 / PLb | Cat. 2-3 / PLc-d | Cat. 3-4 / PLd-e |
| Certificazioni | CE autodichiarato | CE, FCC, RoHS | CE, FCC, ISO 23853, ATEX |
| Garanzia | 6-12 mesi | 2 anni | 3-5 anni |
| Fascia di prezzo tipica | $80-$200 | $250-$600 | $700-$2,500+ |
Come si installa un sistema di comando a distanza wireless su un carroponte già esistente?
Valutazione preliminare all'installazione
Prima di installare un sistema wireless su una gru già esistente, un elettricista qualificato o un tecnico di manutenzione delle gru deve effettuare una valutazione iniziale che comprenda:
- Analisi dello schema elettrico della gru esistente per individuare le tensioni delle bobine dei contattori e l’architettura del circuito di comando.
- Verifica della compatibilità del sistema frenante della gru esistente (elettromagnetico, rigenerativo o a iniezione di corrente continua) con i segnali di arresto wireless.
- Verifica che i finecorsa (superiore, inferiore, di fine corsa) siano funzionanti e regolati correttamente.
- Valutazione dello spazio disponibile nel quadro elettrico principale della gru per il montaggio del ricevitore.
- Misurazione della tensione di alimentazione del pannello di controllo per la scelta dell'alimentatore del ricevitore.
Panoramica sull'installazione passo dopo passo
Fase 1 – Montaggio del ricevitore: Montare l'unità ricevente all'interno del quadro elettrico principale della gru o in un armadio separato con classificazione NEMA/IP sul ponte della gru. Posizionare l'antenna ricevente in modo da garantire la massima linea di vista verso l'area operativa, in genere sulla parte inferiore della trave del ponte.
Fase 2 – Collegamento dell'alimentatore: Collegare l'ingresso di alimentazione del ricevitore all'alimentazione del circuito di comando del pannello della gru. La maggior parte dei ricevitori professionali accetta tensioni di ingresso comprese tra 24 V CC e 220 V CA con rilevamento automatico della tensione.
Fase 3 – Cablaggio delle uscite: Collegare le uscite a relè del ricevitore ai circuiti delle bobine dei contattori del motore della gru. Ciascuna uscita a relè corrisponde a una funzione di comando (ad es., relè 1 = sollevamento, relè 2 = abbassamento, relè 3 = traslazione del ponte verso est, ecc.). L’uscita di arresto di emergenza è collegata in serie con il circuito del relè di sicurezza principale della gru.
Fase 4 – Accoppiamento trasmettitore-ricevitore: Eseguire la procedura di accoppiamento per associare il trasmettitore al ricevitore. Annotare il codice di accoppiamento univoco. Accoppiare contemporaneamente almeno un trasmettitore di riserva.
Fase 5 – Test funzionali: Una volta scaricata la gru, verificare il funzionamento di tutti i comandi lungo l'intera corsa. Verificare il funzionamento dell'arresto di emergenza alla massima distanza operativa. Verificare il timeout del watchdog spegnendo il trasmettitore e assicurandosi che la gru si arresti entro il tempo di timeout specificato.
Fase 6 – Test di carico: Eseguire una prova di carico di verifica alla portata nominale della gru, verificando che tutte le funzioni operino correttamente sotto carico e che il freno trattenga saldamente il carico in caso di interruzione dell'alimentazione.
Fase 7 – Documentazione: Aggiornare lo schema elettrico della gru in modo che rifletta l'installazione del sistema wireless. Creare una voce nel registro di manutenzione che riporti la data di installazione, le credenziali dell'installatore e i risultati dei test.
Errori comuni da evitare durante l'installazione
| Errore | Conseguenza | Esercizio corretto |
|---|---|---|
| Antenna montata all'interno di un involucro metallico | Grave riduzione dell'areale di distribuzione | Montare l'antenna all'esterno o sul bordo dell'involucro |
| Arresto di emergenza collegato esclusivamente a una singola uscita relè | Punto di guasto unico nel circuito di sicurezza | Collegare l'arresto di emergenza tramite la catena del relè di sicurezza principale della gru |
| Valore nominale della tensione del relè errato | Danni al contattore o incendio | Assicurarsi che la potenza nominale dell'uscita a relè corrisponda esattamente alla tensione della bobina del contattore |
| Nessun trasmettitore di riserva associato | Interruzione della produzione a causa di un guasto al trasmettitore | Durante l'installazione, assicurarsi di accoppiare sempre almeno un trasmettitore di riserva |
| Salto del test del timeout del watchdog | Risposta non specificata alla perdita del segnale | Verificare il funzionamento del dispositivo di monitoraggio alla massima portata e documentare il risultato |
| Utilizzo di una banda di frequenza non corretta per la regione | Violazione normativa, interferenza | Verificare che la certificazione FCC/CE corrisponda al Paese di implementazione |
Quali sono i requisiti di manutenzione e ispezione per i telecomandi wireless delle gru?
Quadro normativo in materia di ispezioni
La norma OSHA 29 CFR 1910.179 prevede che i carroponti — compresi tutti i sistemi di comando — siano sottoposti a un’ispezione giornaliera prima dell’utilizzo da parte di una persona designata, a ispezioni mensili documentate e a ispezioni annuali complete da parte di una persona qualificata. Il sistema di comando a distanza senza fili è una componente del sistema di comando del carroponte e rientra nell’ambito di applicazione di tali requisiti.
La norma ASME B30.2 aggiunge che qualsiasi modifica al sistema di comando della gru (compresa l'installazione di un telecomando wireless) deve essere documentata e approvata da una persona qualificata prima che la gru torni in servizio.
Programma di manutenzione consigliato per i telecomandi wireless delle gru
| Frequenza | Attività di ispezione/manutenzione |
|---|---|
| Prima di ogni turno | Verificare tutte le funzioni di movimento; verificare il funzionamento dell'arresto di emergenza; controllare l'indicatore del livello di carica della batteria |
| Settimanale | Controllare che l'alloggiamento del trasmettitore non presenti crepe, danni alle guarnizioni o segni di usura dei pulsanti; pulire la superficie della tastiera |
| Mensile | Controllare che l'antenna del ricevitore non presenti danni fisici o segni di corrosione; verificare che tutte le uscite dei relè funzionino correttamente; controllare che i collegamenti della morsettiera non siano allentati |
| Trimestrale | Test completo alla massima distanza operativa; verificare il timeout del watchdog con un oscilloscopio o un timer; controllare la tenuta dell'involucro del ricevitore |
| Ogni anno | Eseguire un test completo del funzionamento sotto carico; controllare che i contatti interni della batteria del trasmettitore non presentino segni di corrosione; verificare che il firmware sia aggiornato; calibrare il limitatore di carico, se integrato |
| Dopo ogni caduta o urto | Ispezione completa prima della rimessa in servizio; verificare il funzionamento di tutte le funzioni; controllare che l'alloggiamento non presenti crepe nascoste |
Migliori pratiche per la gestione delle batterie
L'esaurimento della batteria nel trasmettitore di una gru durante il turno di lavoro è una delle cause più comuni di fermi di produzione non programmati negli stabilimenti da noi esaminati. L'adozione di un protocollo proattivo di gestione delle batterie elimina questo problema:
- Sostituire le batterie secondo un calendario prestabilito (ad esempio, ogni 90 giorni per le batterie alcaline AA) anziché attendere che si accenda l'avviso di batteria scarica.
- Tenere una scorta di batterie di ricambio o di trasmettitori di riserva carichi presso ogni postazione di lavoro della gru.
- Se si utilizzano trasmettitori ricaricabili, stabilire una procedura di ricarica a fine turno e fornire un trasmettitore di ricambio carico per ogni gru.
- Annotare le date di sostituzione della batteria nel registro di manutenzione della gru per individuare eventuali andamenti anomali nel consumo che potrebbero indicare un guasto al trasmettitore.
In che modo i telecomandi wireless per gru industriali si differenziano dalle alternative rappresentate dai comandi a sospensione e da cabina?
Confronto tra sistemi di controllo a tre vie
| Attributo | Telecomando wireless (6-12 tasti) | Lampada a sospensione con cavo integrato | Posto di comando della cabina |
|---|---|---|---|
| Libertà dell'operatore | A tutto campo (360°, senza limitazioni) | Limitato dalla lunghezza del cavo | Fissato alla posizione della cabina |
| Visibilità della zona di carico | Eccellente (operatore vicino al carico) | Buono (operatore vicino al carico) | Ridotta (cabina rialzata) |
| Costo di installazione | Da basso a moderato | Basso | Molto alto |
| Complessità della manutenzione | Moderato (sistema RF + batteria) | Basso (usura del cavo) | Alto (struttura della cabina, impianto di climatizzazione) |
| Modalità di guasto | Interferenze RF, batteria, danni al trasmettitore | Rottura del cavo, corrosione del connettore | Interruzione di corrente, problemi meccanici alla cabina |
| Affaticamento dell'operatore | Basso (leggero, ergonomico) | Moderato (peso del cavo, affaticamento delle braccia) | Bassa (posizione seduta) |
| Sicurezza del personale durante le operazioni di sollevamento | Alto (l'operatore può riposizionarsi liberamente) | Moderato | Moderato (visibilità limitata) |
| Conformità normativa | È richiesta la certificazione RF | Un percorso di conformità più semplice | È richiesta la certificazione strutturale della cabina |
| Intervallo di portata adeguato | Illimitato (progettazione del sistema) | In genere fino a circa 100 tonnellate | Qualsiasi capacità |
| Dimensioni tipiche di una gru | Qualsiasi, più comune su 5-200 t | Da piccole a medie (1-50 t) | Di dimensioni molto grandi (oltre 100 t), funzionamento continuo |
| Controllo multiplo delle gru | Possibile (gestione delle frequenze) | Non pratico | Una cabina per ogni gru |
Quando preferire il comando wireless a quello a sospensione
La scelta tra comando wireless e comando a sospensione non è solo una questione di preferenze. In base alla nostra esperienza nella valutazione dei sistemi di comando delle gru in decine di strutture, i telecomandi wireless risultano chiaramente superiori nelle seguenti condizioni:
- I punti di carico e scarico cambiano frequentemente, costringendo l'operatore a riposizionarsi continuamente.
- La gru copre un’ampia superficie in cui un cavo di comando a sospensione non è in grado di raggiungere tutte le posizioni di lavoro.
- Nello stesso bacino operano più gru, il che comporta il rischio di grovigli di cavi tra i sistemi di comando a sospensione adiacenti.
- Le norme OSHA o i requisiti assicurativi impongono di tenere gli operatori fuori dalla traiettoria del carico, cosa che un cavo di comando a sospensione rende difficile.
- L'impianto sta passando da processi di sollevamento eseguiti da una squadra di operatori a quelli eseguiti da un unico operatore.
Il comando a pendente rimane la soluzione più indicata per operazioni di sollevamento su piccola scala, in postazioni fisse e con cicli brevi, dove la semplicità e l’assenza di interferenze RF del comando cablato offrono vantaggi operativi.
In quali settori e applicazioni vengono utilizzati i telecomandi wireless 6-12 Key Crane?
Ripartizione delle richieste per settore
| Settore industriale | Tipo di gru | Conteggio chiavi remote | Funzioni principali utilizzate |
|---|---|---|---|
| Produzione dell'acciaio | Ponte aerea, gru a siviere | 10-12 | Sollevamento/abbassamento (2 velocità), traslazione del ponte, carrello, arresto di emergenza |
| Assemblaggio automobilistico | Ponte sopraelevato, monorotaia | 8-10 | Paranco, carrello, ponte, ausiliario (posizionamento del corpo) |
| Carta e pasta di cellulosa | Ponte sopraelevato | 8-10 | Comando di sollevamento, carrello, ponte, pinza a rullo |
| Costruzione navale | Portale, ponte a traliccio | 12+ | Paranco (a 2 velocità), ponte, carrello, angolare ausiliario per imbracatura |
| Produzione aerospaziale | Luce di precisione | 10-12 | Paranco a 2 velocità, carrello, ponte, gancio girevole |
| Elementi prefabbricati in calcestruzzo | Ponte sopraelevato | 8-10 | Paranco, carrello, ponte, barra di sollevamento |
| Nucleare | Ponte sopraelevato | 12 (Cat. 4) | Tutte le funzioni con arresto di emergenza ridondante |
| Fonderia / Pressofusione | Ponte sopraelevato | 10-12 | Comando del paranco a 2 velocità, del ponte, del carrello e del magnete |
| Magazzinaggio / Logistica | Monorotaia, gru a braccio | 6-8 | Paranco, carrello, ponte |
| Riciclaggio dei rottami | Ponte sopraelevato | 10-12 | Paranco, carrello, ponte, magnete/benna |
Implementazione nel mondo reale: applicazione in uno stabilimento di stampaggio automobilistico
Abbiamo collaborato con un produttore di componenti automobilistici di primo livello che utilizzava un carroponte a doppia trave da 40 tonnellate in un reparto di stampaggio. Lo stabilimento utilizzava un sistema di comando a pendente cablato che richiedeva due operatori: uno per gestire i comandi del carroponte e uno per posizionare lo stampo sul basamento della pressa. La pressione esercitata dall’OSHA per eliminare il secondo operatore dalla zona di pericolo della pressa ha portato alla transizione verso un telecomando wireless FHSS a 12 tasti.
Dopo l'installazione, un unico operatore è in grado di posizionarsi nell'angolo di visuale ottimale per il posizionamento preciso dello stampo, controllando al contempo le funzioni di sollevamento a 2 velocità e di traslazione del ponte. Il tempo di ciclo per il cambio stampo è sceso da 47 minuti a 31 minuti, con un miglioramento del 34%. Lo stabilimento non ha registrato alcun infortunio legato al carico nei 18 mesi successivi all’aggiornamento del sistema wireless, rispetto ai tre incidenti minori verificatisi nel periodo precedente di 18 mesi.
Quali sono gli ultimi progressi nella tecnologia di controllo wireless dei carroponti nel 2026?
Gli sviluppi tecnologici che stanno ridefinendo il settore
Il mercato dei telecomandi wireless per gru a ponte sta evolvendo rapidamente. A metà del 2026, diverse innovazioni significative hanno raggiunto la fase di commercializzazione o quella di prototipo avanzato:
Integrazione del controllo proporzionale con i convertitori di frequenza (VFD): Il progresso funzionale più significativo degli ultimi anni è l’integrazione dell’uscita analogica proporzionale proveniente dai trasmettitori wireless nei motori di sollevamento e di traslazione controllati da convertitori di frequenza (VFD). Invece del tradizionale controllo della velocità a due stadi, l’operatore utilizza un joystick proporzionale sul trasmettitore per modulare in modo continuo la velocità del motore da 0 a 100%. Ciò consente un posizionamento del carico con precisione millimetrica che i sistemi a due velocità non sono in grado di eguagliare. Diversi produttori offrono ora sistemi wireless con uscite analogiche da 0-10 V o 4-20 mA dal ricevitore per il riferimento diretto al VFD.
Trasmettitori con display OLED: I trasmettitori di fascia alta sono ora dotati di piccoli schermi OLED che visualizzano in tempo reale i dati provenienti dal sistema della gru: altezza del gancio (tramite encoder), peso del carico (tramite cella di carico), temperatura del motore, stato della batteria e codici di errore attivi. Ciò trasforma il trasmettitore da un semplice dispositivo di input a un terminale bidirezionale che riporta lo stato della gru.
Comunicazione bidirezionale (RF bidirezionale): I telecomandi tradizionali per gru erano unidirezionali: il trasmettitore inviava i comandi, il ricevitore li eseguiva, senza alcun canale di feedback. I moderni sistemi bidirezionali aggiungono un canale di ritorno dal ricevitore al trasmettitore, consentendo le funzionalità di visualizzazione descritte sopra. Ciò richiede che sia il trasmettitore che il ricevitore siano dotati di ricetrasmettitori RF completi, il che aumenta il costo del sistema ma offre un notevole valore operativo in scenari di sollevamento di alto valore.
Piattaforme di manutenzione connesse al cloud: Alcuni produttori hanno integrato nell'unità ricevente moduli telematici connessi tramite rete cellulare o Wi-Fi, che registrano i conteggi dei cicli, gli eventi di carico, le attivazioni dell'arresto di emergenza e i parametri relativi alla qualità del segnale su una dashboard cloud. I responsabili della flotta possono monitorare l'utilizzo delle gru, individuare le tendenze relative al sovraccarico e ricevere avvisi di manutenzione predittiva senza doversi recare in loco.
Unità certificate ATEX e IECEx: La domanda di telecomandi wireless certificati per l'uso in atmosfere esplosive (zone 1, 2, 21 e 22) è cresciuta notevolmente negli impianti di lavorazione chimica, nelle raffinerie di petrolio e negli impianti di movimentazione dei cereali. I telecomandi wireless per gru di seconda generazione certificati ATEX Zona 1 offrono ora le stesse funzionalità — tra cui il controllo a due velocità e la comunicazione bidirezionale — delle unità industriali non ATEX.
Comunicazioni crittografate per le infrastrutture critiche: A seguito della pubblicazione di diversi studi di ricerca sulla sicurezza di grande risonanza, che hanno evidenziato vulnerabilità teoriche nei telecomandi per gru di vecchia generazione con codice fisso, il settore si è ampiamente orientato verso protocolli FHSS con crittografia AES-128. Ciò rappresenta ormai un requisito fondamentale nelle applicazioni nei settori nucleare, della difesa e delle infrastrutture critiche.
L'evoluzione del design ergonomico: Il design dei trasmettitori si è evoluto verso unità più leggere (meno di 400 g con le batterie incluse), dotate di impugnature sagomate in gomma, gruppi di tasti contrassegnati da colori distintivi e differenziazione tattile tra i gruppi di funzioni. Questi miglioramenti ergonomici riducono l’affaticamento dell’operatore in ambienti caratterizzati da un elevato numero di cicli di utilizzo e diminuiscono la probabilità di attivazione involontaria dei tasti.
Domande frequenti (FAQ)
1: Qual è la portata massima di funzionamento in sicurezza di un telecomando wireless per gru a ponte con 6-12 tasti?
Un telecomando wireless per gru a ponte con 6-12 tasti, basato sulla tecnologia FHSS nella banda a 433 MHz o 868 MHz, garantisce un raggio d’azione affidabile compreso tra 100 e 300 metri in ambienti interni senza ostacoli. In ambienti industriali reali con strutture in acciaio, pareti in calcestruzzo e dispositivi RF che causano interferenze, la portata effettiva è in genere compresa tra 50 e 150 metri. La maggior parte delle norme di sicurezza relative alle gru, tra cui la ISO 23853, richiede che il sistema sia testato e classificato specificamente in base alla configurazione della struttura, anziché basarsi sui dati di portata in campo aperto. Il requisito funzionale fondamentale non è la portata massima, ma l’affidabilità e l’integrità del segnale in tutta l’area in cui opererà l’operatore. Per gru di grandi dimensioni con campate superiori a 50 metri, si raccomanda di specificare un sistema con una portata nominale minima di 200 metri e di effettuare un sopralluogo prima dell’installazione.
2: Come posso evitare che il telecomando wireless di una gru controlli accidentalmente una gru adiacente?
Ogni coppia trasmettitore-ricevitore utilizza un codice di identificazione digitale univoco memorizzato in una memoria non volatile durante il processo di abbinamento (pairing). Quando il ricevitore riceve una trasmissione, autentica l’ID del trasmettitore prima di eseguire qualsiasi comando. Un ID del trasmettitore non corrispondente viene rifiutato indipendentemente dall’intensità del segnale. I sistemi di livello professionale utilizzano campi ID a 16 o 32 bit, che offrono da 65.536 a oltre 4 miliardi di codici univoci, rendendo statisticamente impossibile il controllo incrociato accidentale. I sistemi FHSS aggiungono un secondo livello di protezione perché, anche se due sistemi dovessero condividere lo stesso codice fisso (uno scenario estremamente improbabile con i sistemi a codice lungo), dovrebbero passare alla stessa frequenza contemporaneamente per entrare in collisione. Per le strutture con molte gru situate a breve distanza l’una dall’altra, si raccomanda di documentare tutti gli ID accoppiati nel registro di manutenzione delle gru e di verificare l’unicità degli ID durante la messa in servizio.
3: Cosa succede se si perde il segnale wireless durante un'operazione di sollevamento con la gru?
Quando il ricevitore perde il segnale del trasmettitore per un tempo superiore al periodo di timeout del watchdog configurato — in genere da 0,5 a 1,0 secondi secondo i requisiti della norma ISO 23853 — interrompe immediatamente l'alimentazione di tutte le uscite di controllo del movimento e attiva il sistema frenante della gru. Il carico viene mantenuto fermo dal freno del paranco. Il movimento non riprende finché l’operatore non ristabilisce il contatto del segnale ed esegue una sequenza di riavvio deliberata (in genere rilasciando tutti i pulsanti e poi premendo nuovamente il pulsante di movimento desiderato). Questo comportamento di sicurezza in caso di guasto è un requisito obbligatorio ai sensi delle norme ASME B30.2, EN 13557 e ISO 23853. Ciò significa che gli eventi di perdita di segnale, pur essendo di disturbo per la produzione, non comportano il rischio di caduta del carico o di movimenti incontrollati. Test regolari del watchdog ai limiti del campo operativo dovrebbero far parte del protocollo di messa in servizio e di ispezione annuale.
4: È possibile installare a posteriori un telecomando wireless su un carroponte di qualsiasi marca?
Sì, nella maggior parte dei casi è possibile installare a posteriori un sistema di comando remoto wireless su qualsiasi gru a ponte, indipendentemente dal produttore originale, a condizione che l’installazione venga eseguita da un tecnico qualificato specializzato in gru e che l’interfaccia elettrica sia progettata correttamente. I fattori chiave di compatibilità per l’adeguamento sono: la tensione del circuito di comando (l’alimentazione del ricevitore deve corrispondere alla tensione disponibile sul quadro elettrico del carroponte), la tensione della bobina del contattore (le uscite a relè del ricevitore devono corrispondere) e l’architettura del circuito di sicurezza esistente del carroponte (l’uscita dell’arresto di emergenza deve integrarsi correttamente con la catena principale dei relè di sicurezza del carroponte). Alcuni ponti aeree più datati utilizzano sistemi di controllo della velocità a resistenza o sistemi di azionamento Ward-Leonard in corrente continua che richiedono specifiche configurazioni delle uscite del ricevitore. Prima di specificare un sistema di retrofit, procurarsi lo schema elettrico completo del ponte aeree e condividerlo con il fornitore del sistema wireless per la conferma della compatibilità.
5: Quale grado di protezione IP dovrei specificare per un telecomando wireless per gru in un ambiente di fonderia caldo e polveroso?
Per gli ambienti di fonderia caratterizzati da temperature ambientali elevate, polvere metallica, vapore acqueo proveniente dai sistemi di raffreddamento e occasionali spruzzi dovuti alle operazioni di tempra, specificare un grado di protezione IP65 minimo per l’alloggiamento del trasmettitore, sebbene l’IP67 rappresenti una scelta più robusta in grado di garantire protezione contro l’immersione temporanea in acqua. Oltre al grado di protezione IP, verificare che l’intervallo di temperatura di funzionamento del trasmettitore si estenda almeno fino a +70 °C e controllare la resistenza del materiale dell’alloggiamento agli shock termici (rapidi cicli di temperatura tra ambienti di stoccaggio freddi e ambienti operativi caldi). Alcuni operatori di fonderia racchiudono il trasmettitore in un involucro secondario in neoprene per una protezione termica e dagli urti aggiuntiva. Il ricevitore, montato all’interno del pannello di controllo della gru, è in genere protetto dal grado di protezione IP del pannello stesso, ma è necessario verificare che la ventilazione del pannello non esponga il ricevitore a un’eccessiva infiltrazione di particolato durante l’apertura dello sportello del pannello.
6: In che modo un telecomando wireless per gru si integra con un sistema di azionamento a frequenza variabile?
L’integrazione tra un telecomando wireless per gru e un convertitore di frequenza (VFD) può essere realizzata a due livelli. Il primo livello utilizza le uscite a relè del ricevitore per commutare tra gli ingressi di velocità preimpostati sul VFD, fornendo di fatto due o tre livelli di velocità fissi senza un segnale analogico continuo. Il secondo livello, più sofisticato, utilizza un ricevitore con uscita analogica (0-10 V CC o 4-20 mA) pilotato da un joystick proporzionale sul trasmettitore. Il segnale analogico si collega direttamente all’ingresso di riferimento della velocità del VFD, consentendo all’operatore di modulare la velocità del motore in modo continuo, dall’arresto alla velocità massima. Questo secondo approccio garantisce un’accelerazione e una decelerazione notevolmente più fluide, riducendo le oscillazioni del carico e consentendo un microposizionamento che i sistemi basati su relè non sono in grado di raggiungere. Non tutti i telecomandi wireless per gru supportano l’uscita analogica; questa funzionalità deve essere esplicitamente specificata e confermata con il fornitore.
7: Quale formazione è richiesta agli operatori che utilizzano per la prima volta un telecomando per gru a ponte senza fili?
Gli operatori che passano dai comandi a plafoniera o in cabina a un telecomando wireless necessitano di una formazione strutturata che copra sia le tecniche operative che la consapevolezza in materia di sicurezza. I contenuti minimi della formazione dovrebbero includere: la funzione e la posizione di ogni tasto sul trasmettitore, il significato dei segnali acustici e visivi provenienti dal trasmettitore (avviso di batteria scarica, indicatore di attivazione dell’arresto di emergenza, allarme di perdita di segnale), la procedura corretta per il riavvio dopo un arresto di emergenza o un evento di perdita di segnale, i limiti fisici del raggio d’azione del sistema wireless, le conseguenze del comando della gru da posizioni in cui la visibilità del carico è ostruita e la procedura per richiedere assistenza in caso di arresto di emergenza in caso di malfunzionamento del trasmettitore. Sia la norma ASME B30.2 che la norma OSHA 1910.179 richiedono che gli operatori di gru siano qualificati e che venga conservata la documentazione relativa alla qualifica. La formazione sui sistemi di comando wireless deve essere documentata come parte della documentazione relativa alla qualifica dell’operatore.
8: Sono disponibili telecomandi wireless per gru certificati ATEX per l'uso in atmosfere esplosive?
Sì, a partire dal 2026 sono disponibili in commercio sistemi di comando a distanza wireless per gru, certificati ATEX Zona 1 e Zona 2, prodotti da diversi fabbricanti. Questi sistemi sono progettati, testati e certificati per impedire che il trasmettitore o il ricevitore generino un’energia di scintilla sufficiente a innescare un’atmosfera esplosiva circostante classificata secondo le norme ATEX o IECEx. La certificazione per la Zona 2 (meno rigorosa) riguarda le aree in cui le atmosfere esplosive sono presenti solo in condizioni anomale. La certificazione per la Zona 1 (più rigorosa) riguarda le aree in cui le atmosfere esplosive si verificano regolarmente durante il normale funzionamento. Le unità ATEX recano il marchio Ex con le relative designazioni di gruppo e classe di temperatura. La gamma di funzioni disponibili sulle unità certificate ATEX è ora paragonabile a quella delle unità industriali standard, compreso il controllo a due velocità e la comunicazione FHSS. Nei silos per cereali, negli impianti chimici, nelle cabine di verniciatura a spruzzo e in alcune sezioni delle raffinerie di petrolio, la certificazione ATEX è un requisito legale imprescindibile per qualsiasi dispositivo di controllo elettrico, compresi i telecomandi wireless per gru.
9: Di quanti tasti ho effettivamente bisogno su un telecomando wireless per un carroponte a un solo paranco e a velocità singola?
Un carroponte a ponte singolo, a velocità singola e con due assi di traslazione richiede almeno 6 tasti per il controllo completo: sollevamento, abbassamento, traslazione del ponte verso est, traslazione del ponte verso ovest, traslazione del carrello verso nord, traslazione del carrello verso sud, più un pulsante di arresto di emergenza. Ciò significa che un trasmettitore standard a 6 tasti (che in genere include l’arresto di emergenza come pulsante dedicato separato, non conteggiato nel numero dei tasti) rappresenta la configurazione minima adeguata. Se si aggiunge la necessità di un avvisatore acustico, è necessario un tasto in più, il che porta il minimo pratico a un’unità a 8 tasti. Per garantire flessibilità in vista di espansioni future — come l’aggiunta di un secondo stadio di velocità o di una funzione ausiliaria — optare per un’unità a 10 tasti al momento dell’acquisto iniziale è un approccio sensato che evita la sostituzione dell’intero sistema trasmettitore-ricevitore quando le esigenze operative evolvono. In genere consigliamo di scegliere una versione di livello superiore rispetto al minimo calcolato, per evitare una spesa insufficiente che porterebbe a un’obsolescenza prematura del sistema.
10: Qual è la durata di vita tipica di un telecomando wireless per gru a ponte industriali e quando è necessario sostituirlo?
Un trasmettitore wireless industriale per gru, se sottoposto a una corretta manutenzione, ha una durata di vita tipica compresa tra 5 e 10 anni in condizioni operative normali. I fattori limitanti sono solitamente l’usura della tastiera (le tastiere a membrana hanno una durata nominale di azionamento compresa tra 1 e 5 milioni di cicli), il deterioramento delle guarnizioni dell’alloggiamento dovuto all’esposizione ai raggi UV, al contatto con sostanze chimiche o agli urti, e l’eventuale obsolescenza dei componenti elettronici (chip fuori produzione che rendono impraticabile la riparazione). L’unità ricevente dura generalmente diversi anni in più rispetto al trasmettitore, poiché è installata in un ambiente protetto. La sostituzione è indicata quando: l’ispezione fisica rivela danni alla guarnizione o all’alloggiamento che non possono essere riparati, il costo della riparazione supera il 50% del prezzo di acquisto di un’unità nuova, i ricambi non sono più disponibili presso il produttore, il sistema non soddisfa più gli attuali standard di sicurezza a causa di modifiche normative, oppure i ripetuti guasti sul campo superano uno al mese nonostante la manutenzione preventiva. Tenere a magazzino un trasmettitore di riserva elimina le interruzioni della produzione quando l’unità principale raggiunge la fine del ciclo di vita.
Fonti e riferimenti verificabili
I contenuti tecnici trattati nel presente articolo si basano sui seguenti standard principali, documenti normativi e pubblicazioni autorevoli del settore. Si raccomanda vivamente ai lettori di consultare queste fonti originali in fase di progettazione, installazione o utilizzo dei sistemi di comando a distanza wireless per carroponti:
- ISO 23853:2021 – Gru: sistemi di comando a distanza via radio (Organizzazione internazionale per la normazione) – La principale norma internazionale che disciplina la progettazione, le prove e le prestazioni dei telecomandi radio per gru.
- ASME B30.2-2022 – Gru a ponte e gru a cavalletto: ponte a scorrimento superiore, a trave singola o multipla, paranco a carrello a scorrimento superiore (American Society of Mechanical Engineers) – Norma statunitense che disciplina i requisiti relativi alla progettazione, all’ispezione e al controllo delle gru.
- ASME B30.17 – Gru a ponte e gru a braccio (American Society of Mechanical Engineers) – Norma complementare alla B30.2 relativa ai carri ponte sospesi e ai sistemi monorotaia.
- OSHA 29 CFR 1910.179 – Gru a ponte e gru a cavalletto (Amministrazione statunitense per la sicurezza e la salute sul lavoro) – Normativa federale statunitense che disciplina la sicurezza delle gru a ponte nell'industria in generale.
- EN 13557:2003+A2:2008 – Gru: Comandi e postazioni di comando (Comitato europeo di normalizzazione) – Norma europea che specifica i requisiti di progettazione e prestazione per i sistemi di comando delle gru, compresi i dispositivi wireless.
- Direttiva UE 2014/53/UE sulle apparecchiature radio (RED) (Parlamento europeo e Consiglio) – Quadro normativo relativo alle apparecchiature radio, compresi i telecomandi wireless per gru immessi sul mercato dell'UE.
- Direttiva UE 2006/42/CE relativa alle macchine (Parlamento europeo e Consiglio) – Requisiti essenziali di salute e sicurezza per le macchine, compresi i sistemi di comando delle gru.
- ISO 13849-1:2023 – Sicurezza delle macchine: parti dei sistemi di controllo relative alla sicurezza (Organizzazione internazionale per la normazione) – Quadro di riferimento per la valutazione della sicurezza funzionale e la determinazione del livello di prestazione (PL) dei sistemi di controllo delle gru.
- FCC Parte 15 – Dispositivi a radiofrequenza (Commissione Federale delle Comunicazioni degli Stati Uniti) – Requisiti normativi statunitensi relativi ai dispositivi radio senza licenza, compresi i telecomandi wireless industriali.
- Specifica CMAA n. 70 – Specifiche per gru elettriche a ponte con corsa superiore e gru a portale a travi multiple (Associazione americana dei produttori di gru) – Specifica di settore relativa agli impianti elettrici delle gru e ai requisiti di controllo.
- ETSI EN 300 220-2 V3.2.1 – Dispositivi a corto raggio: apparecchiature radio operanti nella banda di frequenza compresa tra 25 MHz e 1 000 MHz (Istituto europeo delle norme di telecomunicazione) – Norma tecnica che disciplina i dispositivi wireless operanti nella banda ISM nell'UE.
- Serie IEC 60068 – Prove ambientali (Commissione Elettrotecnica Internazionale) – Metodi di prova per la valutazione della durata delle apparecchiature elettroniche in condizioni di temperatura, umidità, vibrazioni e urti.
- Direttiva ATEX 2014/34/UE (Parlamento europeo e Consiglio) – Quadro normativo relativo alle apparecchiature utilizzate in atmosfere potenzialmente esplosive, applicabile ai telecomandi wireless per gru certificati ATEX.
- Hoist Manufacturers Institute (HMI) – Linee guida di sicurezza per i sistemi di comando di paranchi e gru – Documento di orientamento del settore relativo alle pratiche di sicurezza nei sistemi di controllo.
Migliora il sistema di controllo del tuo carroponte con Nomi
In Nomi, il nostro team di ingegneri collabora direttamente con integratori di sistemi per gru, ingegneri di impianto e specialisti degli acquisti per definire con precisione la configurazione del telecomando wireless a 6-12 tasti che meglio si adatta ai requisiti funzionali, alle condizioni ambientali e agli obblighi normativi di ciascuna gru.
La nostra gamma di prodotti spazia dai sistemi base a 6 tasti per gru a ponte standard fino alle unità professionali FHSS a 12 tasti, dotate di uscite analogiche compatibili con i convertitori di frequenza (VFD), display OLED di stato e alloggiamenti dei trasmettitori con grado di protezione IP67. Tutte le unità della nostra gamma industriale sono dotate di certificazione CE, FCC e RoHS, con documentazione di sicurezza conforme alla norma ISO 23853 disponibile per le richieste di conformità.
Contatta oggi stesso il nostro team tecnico per una revisione gratuita delle specifiche del sistema di controllo, oppure richiedete un campione da valutare presso la vostra sede. Effettuiamo spedizioni in tutto il mondo e forniamo assistenza tecnica in inglese, mandarino, spagnolo e tedesco.
Richiedi una scheda tecnica oppure rivolgiti a uno specialista Nomi nel controllo delle gru per avviare con fiducia il tuo progetto di aggiornamento al sistema di comando remoto wireless.